Tin Tức Mới
Gá xoay hàn tự động trong kết cấu thép
.png.webp)
Tổng quan về máy xả băng thép cuộn
Tăng 3 lần năng suất với bộ cấp phôi máy dập
Robot hàn 8 trục: Cấu tạo, nguyên lý và ứng dụng
- Trang chủ
- Tư vấn kỹ thuật
- Kết cấu thép
- Robot hàn 8 trục: Cấu tạo, nguyên lý và ứng dụng
Robot hàn 8 trục được nhiều doanh nghiệp kết cấu thép lớn quan tâm hiện nay. Cùng theo dõi bài viết sau của Weldcom để nắm rõ những thông tin chi tiết về giải pháp này nhé!
1. Robot hàn 8 trục là gì?
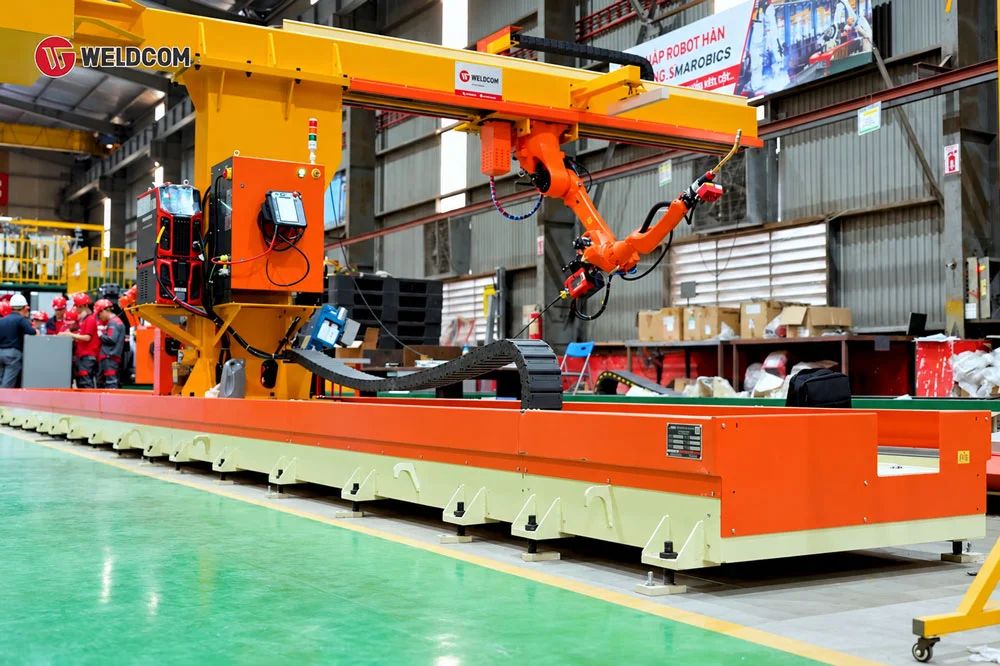
Robot hàn 8 trục là hệ thống hàn tự động có tổng cộng tám trục chuyển động được điều khiển trong một trạm. Hệ thống này thường sử dụng robot 6 trục kết hợp hai trục chuyển động bên ngoài nhằm mở rộng phạm vi tiếp cận và hỗ trợ robot làm việc trên các cấu kiện kích thước lớn.
1.1. Trục thứ 7 và trục thứ 8 có chức năng gì?
Hai trục ngoài của robot hàn 8 trục có nhiệm vụ mở rộng khả năng di chuyển của toàn bộ cụm robot ngoài phạm vi chuyển động của sáu khớp trên cánh tay.
Một trục có thể giúp robot di chuyển dọc theo chiều dài cấu kiện, trong khi trục còn lại mở rộng vùng tiếp cận theo một phương khác. Nhờ đó, robot hàn 8 trục có khả năng bao phủ những sản phẩm vừa dài vừa rộng mà robot cố định hoặc hệ một trục ngoài có thể khó tiếp cận hoàn chỉnh.
1.2. Robot hàn 8 trục có phải robot 8 khớp không?
Không nhất thiết. Trong nhiều hệ thống robot hàn 8 trục, cánh tay vẫn sử dụng robot 6 trục tiêu chuẩn, còn hai trục bổ sung thuộc nhóm external axis.
Cách hiểu đúng là cần xem robot hàn 8 trục như một hệ chuyển động hoàn chỉnh thay vì chỉ nhìn vào số khớp trên cánh tay. Robot, hệ trục ngoài, nguồn hàn, cảm biến và phần mềm phải được điều khiển phối hợp để tạo thành một trạm hàn tự động.
Xem thêm: Robot hàn công nghiệp
2. Cấu tạo của hệ thống robot hàn 8 trục
2.1. Robot công nghiệp 6 trục
Sáu trục của cánh tay đảm nhiệm việc đưa mỏ hàn tới vị trí cần thiết và kiểm soát hướng, góc cũng như tư thế làm việc.
Khi thiết kế robot hàn 8 trục, cần đánh giá tầm với của robot, tải trọng đầu tay, độ lặp lại vị trí và khả năng mang theo mỏ hàn, camera, cảm biến hoặc các thiết bị phụ trợ.
Robot có tầm với lớn không đồng nghĩa hệ thống sẽ bao phủ tốt mọi cấu kiện. Khả năng tiếp cận còn phụ thuộc vào vị trí đế robot và chuyển động của hai trục ngoài.
2.2. Hệ thống hai trục chuyển động bên ngoài
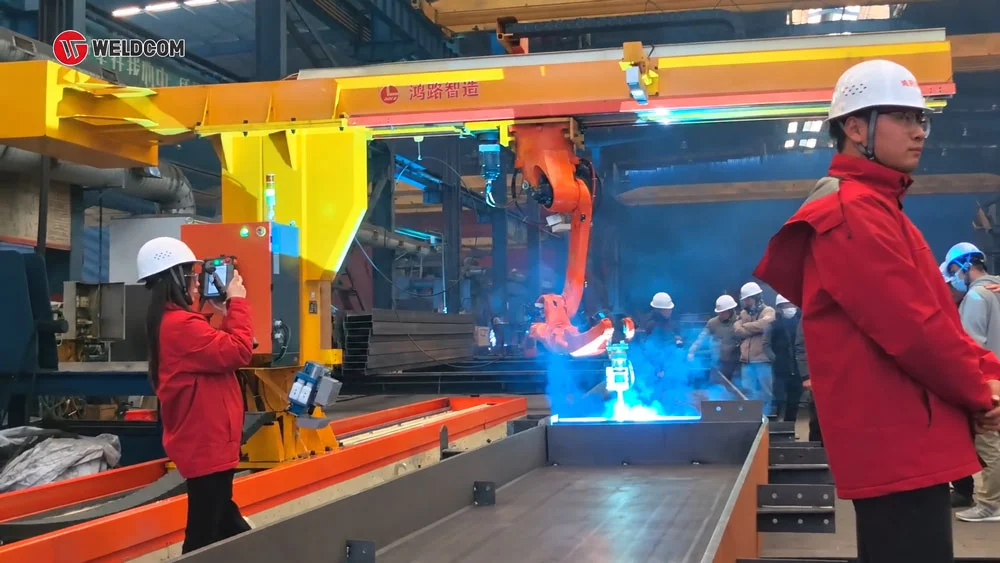
Hai trục thứ 7 và 8 tạo nên điểm khác biệt quan trọng của robot hàn 8 trục. Thiết bị có thể di chuyển toàn bộ robot theo hai hướng hoặc kết hợp một chuyển động tuyến tính với một cơ cấu khác tùy cấu hình.
Ở các sản phẩm có chiều dài và chiều rộng lớn, hai trục ngoài giúp giảm số lần phải thay đổi vị trí phôi. Điều này đặc biệt có giá trị với các cấu kiện nặng, vì việc cẩu, dịch chuyển và gá lại sản phẩm có thể mất nhiều thời gian.
2.3. Kết cấu cantilever hoặc gantry
Cantilever là một trong những cấu hình thường được sử dụng khi cần đưa robot tới vùng làm việc rộng mà không đặt ray hoặc kết cấu cơ khí trực tiếp giữa khu vực thao tác của phôi.
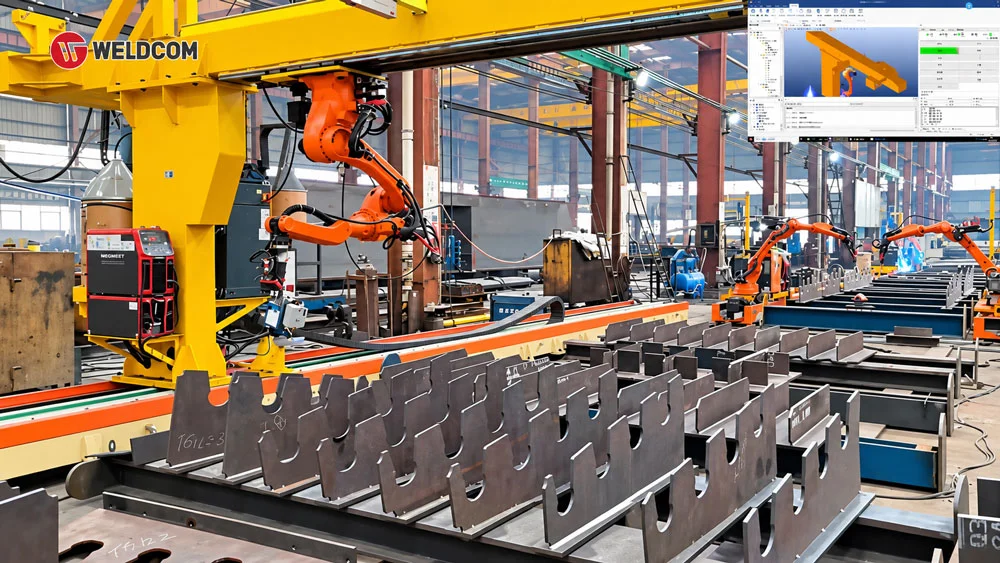
Với robot hàn 8 trục dạng cantilever, cánh tay robot có thể được treo trên hệ chuyển động phía trên hoặc bên cạnh sản phẩm. Cách bố trí này tạo không gian phía dưới để đặt dầm, panel hoặc các cấu kiện lớn.
Honglu hiện định hướng hệ robot cantilever 8 trục cho kết cấu thép cầu, các cụm vách ngăn dạng tấm và những cấu kiện phẳng có kích thước lớn. Tuy nhiên, khả năng áp dụng vẫn cần được đánh giá theo hình học sản phẩm, vị trí mối hàn và điều kiện tiếp cận thực tế.
2.4. Nguồn hàn và mỏ hàn
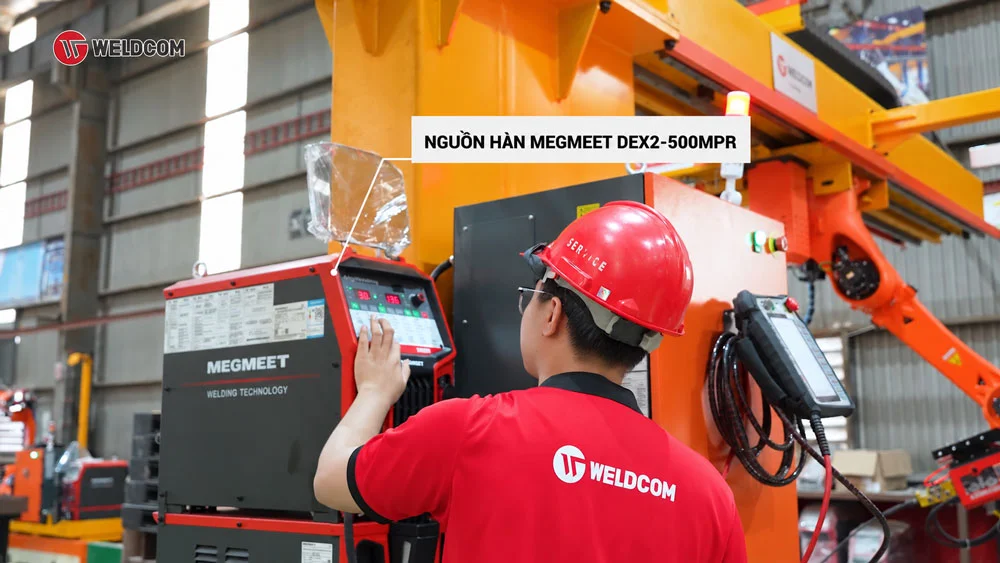
Robot hàn 8 trục không tự xác định công nghệ hàn. Nguồn và mỏ hàn được lựa chọn dựa trên vật liệu, chiều dày, loại liên kết và yêu cầu sản xuất.
Trong kết cấu thép, hệ thống có thể tích hợp MIG/MAG, FCAW hoặc công nghệ khác tùy bài toán. Với cấu hình Honglu đang được Weldcom cung cấp, công nghệ được sử dụng là MIG/MAG.
2.5. Camera và hệ thống cảm biến
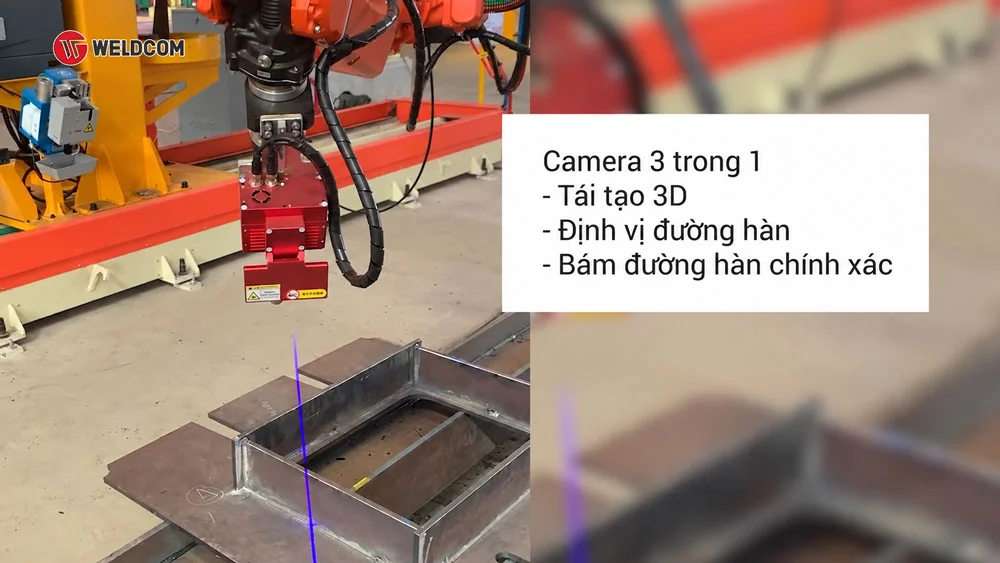
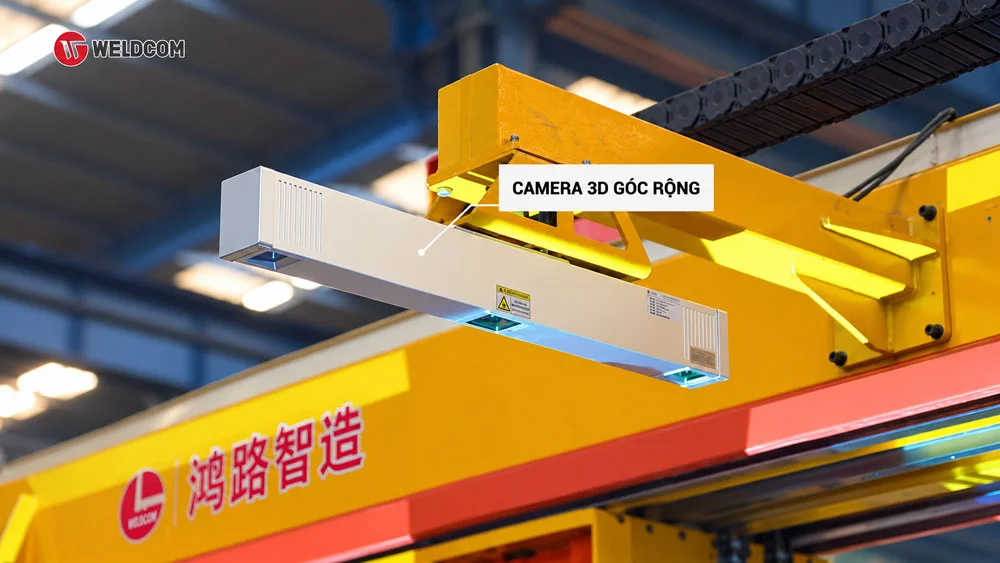
Camera 3D giúp robot hàn 8 trục thu thập hình học thực tế của sản phẩm thay vì chỉ dựa vào tọa độ danh nghĩa.
Dữ liệu quét có thể được sử dụng để định vị phôi, xác định đường hàn, so sánh với mô hình 3D và hiệu chỉnh quỹ đạo. Công nghệ này hữu ích khi sản phẩm kết cấu thép có sai lệch phát sinh trong quá trình cắt, tổ hợp hoặc hàn đính.
3. Cách hoạt động của robot hàn 8 trục
Robot hàn 8 trục hoạt động bằng cách điều phối chuyển động của cánh tay robot với hai trục ngoài để đưa mỏ hàn tới các vùng khác nhau của cấu kiện. Tùy cấu hình, chương trình có thể được tạo bằng teaching, dữ liệu CAD, quét 3D hoặc các giải pháp No-teaching.
Với hệ thống thông thường, cấu kiện được đặt trong vùng làm việc, sau đó robot xác định vị trí phôi và đường hàn. Phần mềm tạo hoặc nhận quỹ đạo, kiểm tra khả năng tiếp cận và thực hiện chương trình sau khi các điều kiện an toàn được xác nhận.
Hai trục ngoài cho phép robot hàn 8 trục thay đổi vị trí trên vùng làm việc lớn trong khi sáu khớp của robot tiếp tục kiểm soát tư thế mỏ hàn.
3.1. Chế độ sử dụng dữ liệu quét thực tế
Một số robot hàn 8 trục có khả năng sử dụng camera để quét toàn bộ hoặc một phần cấu kiện.
Dữ liệu đám mây điểm được xử lý nhằm xác định hình học thực tế, sau đó phần mềm nhận diện đường hàn và lập kế hoạch quỹ đạo. Cách tiếp cận này giúp giảm phụ thuộc vào độ chính xác tuyệt đối của vị trí gá đặt phôi.
3.2. Chế độ sử dụng mô hình 3D
Khi doanh nghiệp có dữ liệu CAD, robot hàn 8 trục có thể sử dụng mô hình 3D làm cơ sở để xác định quan hệ hình học của các chi tiết và đường hàn.
Hệ thống vẫn cần xác định vị trí thực tế của phôi để hiệu chỉnh tọa độ. Điều này đặc biệt quan trọng với kết cấu thép vì sai lệch giữa mô hình và sản phẩm thực tế có thể xuất hiện trong quá trình chế tạo.
3.3. Mô phỏng và kiểm tra va chạm
Trước khi hàn, quỹ đạo của robot hàn 8 trục cần được kiểm tra về vùng với, tư thế mỏ hàn và nguy cơ va chạm.
Hai trục ngoài làm tăng số lượng chuyển động cần phối hợp, vì vậy mô phỏng giúp xác định liệu robot có tiếp cận được đường hàn mà không va chạm với phôi, đồ gá hoặc chính hệ cantilever.
4. Lợi ích của trục thứ 8 cho hệ thống robot hàn
4.1. Mở rộng vùng làm việc theo nhiều hướng
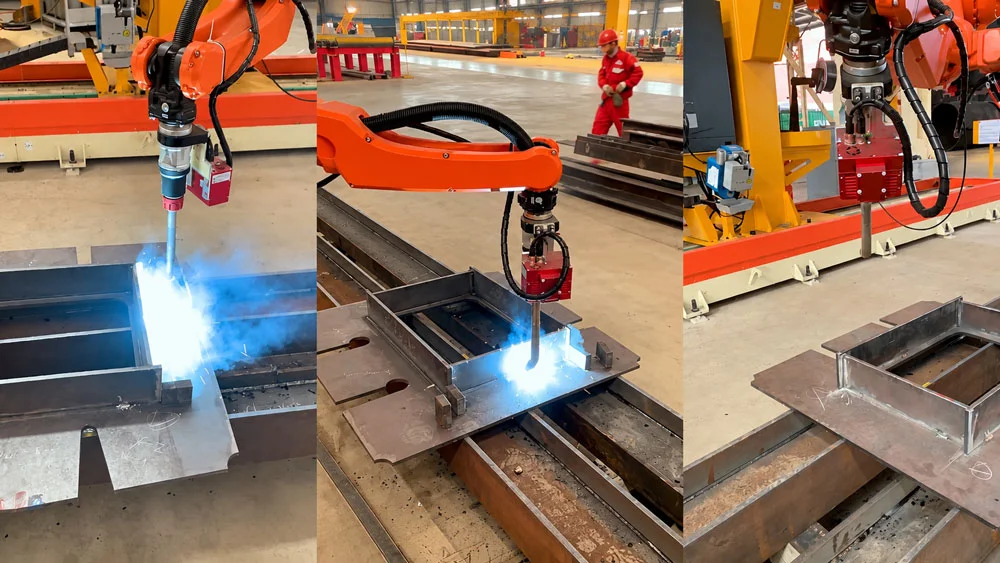
Robot 7 trục dạng ray thường giải quyết rất tốt bài toán cấu kiện dài. Khi sản phẩm vừa dài vừa rộng, robot hàn 8 trục có thể bổ sung thêm hướng di chuyển để cánh tay robot tiếp cận nhiều vùng hơn.
Điều này đặc biệt phù hợp với panel, cụm kết cấu dạng tấm hoặc các sản phẩm có đường hàn phân bố trên mặt phẳng rộng.
4.2. Giảm số lần di chuyển cấu kiện
Đối với cấu kiện nặng, mỗi lần xoay hoặc dịch chuyển sản phẩm đều cần thiết bị nâng hạ và thời gian căn chỉnh lại.
Nếu robot hàn 8 trục có thể tiếp cận nhiều vị trí từ cùng một lần gá, số lần dịch chuyển phôi có thể được giảm. Hiệu quả thực tế cần được đánh giá theo từng cấu kiện và layout nhà xưởng.
4.3. Tăng khả năng tiếp cận mối hàn
Nhiều sản phẩm không chỉ dài mà còn có các mối hàn nằm ở những vị trí cách xa nhau theo chiều rộng.
Hai trục ngoài giúp robot hàn 8 trục thay đổi vị trí của toàn bộ cánh tay, trong khi robot tiếp tục điều chỉnh góc mỏ hàn bằng sáu khớp riêng.
5. Robot hàn 8 trục phù hợp với những sản phẩm nào?
5.1. Dầm và cấu kiện kết cấu thép lớn
Robot hàn 8 trục có thể được sử dụng với những dầm hoặc cụm kết cấu có vùng hàn lớn hơn khả năng bao phủ của robot cố định.
Nếu sản phẩm chủ yếu dài nhưng không rộng, robot 7 trục có thể đã đáp ứng tốt. Robot hàn 8 trục có ý nghĩa hơn khi đường hàn phân bố theo nhiều vị trí hoặc cần mở rộng thêm một hướng làm việc.
5.2. Panel và cấu kiện dạng tấm rộng
Panel là nhóm ứng dụng thể hiện khá rõ lợi thế của robot hàn 8 trục.
Trên một panel lớn, nhiều sườn, tấm tăng cứng hoặc chi tiết có thể tạo ra các đường hàn ở nhiều vị trí khác nhau. Hệ thống cantilever cho phép robot dịch chuyển trên vùng rộng thay vì phải bố trí nhiều robot cố định.
5.3. Cấu kiện đóng tàu
Ngành đóng tàu sử dụng nhiều panel và cụm kết cấu có kích thước lớn. Robot hàn 8 trục có thể được xem xét khi hình học sản phẩm và khả năng tiếp cận phù hợp với cấu hình cantilever.
Việc áp dụng phải dựa trên mô hình hoặc bản vẽ cụ thể, không nên chỉ dựa vào kích thước tổng thể của sản phẩm.
5.4. Sản phẩm nhiều chủng loại và lô nhỏ
Nếu robot hàn 8 trục được kết hợp với thị giác 3D và No-teaching, hệ thống có thể phù hợp hơn với sản xuất nhiều mã hàng hoặc lô nhỏ so với robot phải teaching lại toàn bộ chương trình theo cách truyền thống.
Tuy nhiên, hiệu quả còn phụ thuộc mức độ nhận diện tự động của phần mềm đối với từng dạng liên kết.
6. Công nghệ thường được tích hợp trên robot hàn 8 trục
6.1. Công nghệ No-teaching
No-teaching giúp giảm số lượng điểm mà người vận hành phải trực tiếp dạy cho robot hàn 8 trục.
Hệ thống sử dụng dữ liệu số hoặc dữ liệu quét để xác định mối hàn và tạo quỹ đạo. Teaching truyền thống vẫn có thể được giữ lại cho những vị trí đặc thù hoặc trường hợp phần mềm không tự động xử lý được.
6.2. Xử lý dữ liệu đám mây điểm
Point cloud chứa thông tin hình học thu được từ quá trình quét 3D. Phần mềm của robot hàn 8 trục có thể phân tích dữ liệu này để định vị phôi, nhận diện các đặc trưng hình học và hỗ trợ xây dựng đường hàn.
Đây là một trong những công nghệ quan trọng khi sản phẩm thực tế có sai lệch so với mô hình thiết kế.
6.3. Trích xuất và bám đường hàn
Weld Seam Extraction và Weld Seam Tracking là hai chức năng khác nhau.
Trích xuất đường hàn giúp robot hàn 8 trục xác định nơi cần hàn. Bám đường hàn giúp hệ thống duy trì vị trí mỏ hàn khi đường hàn thực tế có sai lệch trong quá trình làm việc.
6.4. Mô phỏng 3D và phát hiện va chạm
Mô phỏng giúp xác định quỹ đạo có khả thi hay không trước khi robot hàn 8 trục thực sự chuyển động.
Với cấu kiện lớn, nguy cơ va chạm không chỉ đến từ cánh tay mà còn liên quan tới hệ cantilever, đồ gá và các chi tiết nhô trên sản phẩm.
6.5. Điều khiển từ hệ thống máy tính
Một số robot hàn 8 trục cho phép phần mềm quản lý chương trình trên PC, tạo điều kiện thuận lợi cho lập kế hoạch, quản lý dữ liệu và giám sát trạng thái hệ thống.
Khả năng này phụ thuộc vào nền tảng điều khiển cụ thể của từng nhà sản xuất.
7. So sánh Robot hàn 7 trục và robot hàn 8 trục
Tiêu chí | Robot hàn 8 trục | |
|---|---|---|
| Robot nền | Thường 6 trục | Thường 6 trục |
| Trục ngoài | 1 | 2 |
| Hướng mở rộng | Chủ yếu một phương | Có thể mở rộng thêm một phương |
| Cấu hình điển hình | Robot trên ray | Cantilever, gantry hoặc cấu hình khác |
| Cấu kiện phù hợp | Dầm, cột, cấu kiện dài | Dầm lớn, panel, cấu kiện rộng |
| Độ phức tạp điều khiển | Thấp hơn | Cao hơn |
| Lựa chọn dựa trên | Chiều dài và vị trí mối hàn | Hình học, chiều dài, chiều rộng và khả năng tiếp cận |
8. Khi nào doanh nghiệp nên đầu tư robot hàn 8 trục?
Một hệ thống robot hàn 8 trục có thể phù hợp khi doanh nghiệp thường xuyên sản xuất panel lớn, dầm hoặc cụm kết cấu rộng, sản phẩm khó di chuyển và có nhiều mối hàn phân bố trên vùng làm việc lớn.
Ngược lại, nếu sản phẩm đơn giản, kích thước nhỏ hoặc vùng hàn tập trung, robot hàn 8 trục có thể tạo ra mức đầu tư và độ phức tạp lớn hơn nhu cầu thực tế.
Doanh nghiệp nên chuẩn bị bản vẽ, mô hình 3D và dữ liệu mối hàn trước khi quyết định cấu hình. Đây là cách đánh giá đáng tin cậy hơn việc chỉ so sánh số lượng trục.
9. Robot hàn 8 trục thông minh MIG/MAG Honglu tại Weldcom
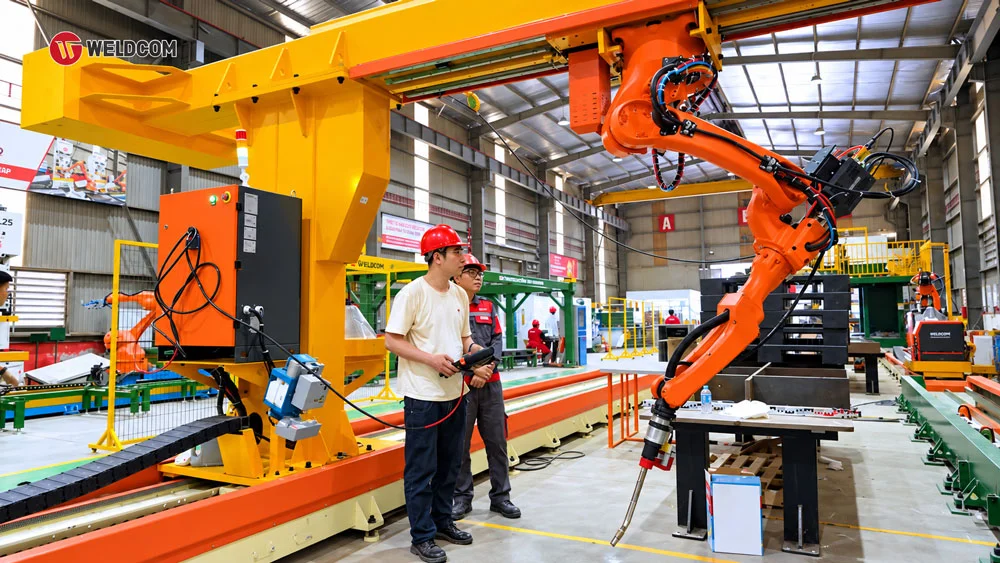
Weldcom hiện cung cấp giải pháp robot hàn 8 trục MIG/MAG Honglu dạng cantilever cho các nhóm sản phẩm như dầm, panel và cấu kiện lớn trong ngành kết cấu thép, đóng tàu. Hệ thống sử dụng robot kết hợp hai trục ngoài X, Y và tích hợp thị giác 3D cùng nền tảng vận hành thông minh của Honglu.
9.1. Hệ cantilever hai trục X và Y
Hệ cantilever của robot hàn 8 trục Honglu có model 14X_2.5Y. Hệ thống sử dụng động cơ đồng bộ trục X, Y với hai trục ngoài, tải trọng 500 kg và sai số ±0,5 mm.
Hành trình công bố:
Hạng mục | Thông số |
|---|---|
| Model | 14X_2.5Y |
| Số trục ngoài | 2 |
| Hành trình X | 14 m |
| Hành trình Y | 2,5 m |
| Tải trọng | 500 kg |
| Sai số | ±0,5 mm |
| Tốc độ tối đa hai chiều | 18 m/phút |
Hai hành trình X và Y giúp robot hàn 8 trục thông minh mở rộng vùng làm việc trên các cấu kiện dài và rộng hơn so với cấu hình ray một chiều.
9.2. Chế độ mô hình hóa ngược từ phôi thực tế
- Ở chế độ này, robot hàn 8 trục Honglu sử dụng camera global để quét các chi tiết trong vùng làm việc. Hệ thống có thể thu thập dữ liệu của nhiều part, sau đó dựng mô hình ngược từ point cloud.
- Phần mềm trích xuất thông tin đường hàn, so khớp với cơ sở dữ liệu công nghệ và lập kế hoạch quỹ đạo. Chương trình được mô phỏng, kiểm tra va chạm trước khi gửi tới robot. Sau đó robot tiếp tục quét và định vị từng đường hàn trước khi bắt đầu thực hiện công việc.
- Cách vận hành này giúp robot hàn 8 trục phù hợp hơn với sản phẩm có sai lệch thực tế so với vị trí danh nghĩa.
9.3. Chế độ Import 3D
- Ngoài quét mô hình ngược, robot hàn 8 trục Honglu hỗ trợ nhập các file STEP, IGS và IFC.
- Phần mềm phân tích quan hệ hình học của mô hình, sau đó người vận hành quét và xác định vị trí phôi thực tế. Hệ thống trích xuất đường hàn, lập kế hoạch, mô phỏng và kiểm tra va chạm trước khi thực hiện chương trình.
- Cách tiếp cận này phù hợp với các nhà máy đã có dữ liệu thiết kế 3D và muốn tận dụng dữ liệu kỹ thuật từ giai đoạn thiết kế sang sản xuất.
9.4. Camera 3D 3 in 1
- Robot hàn 8 trục Honglu sử dụng camera 3D có chức năng Weld Seam Extraction và Weld Seam Tracking.
- Camera có khoảng cách làm việc từ 300 đến 1.200 mm, thời gian chụp toàn khung điển hình 0,2 đến 0,8 giây và tốc độ tối đa 6 FPS.
- Hai chức năng trích xuất và bám đường hàn giúp hệ thống vừa xác định vị trí mối hàn, vừa có khả năng theo dõi đường hàn trong các điều kiện phù hợp.
9.5. Camera 3D góc rộng
- Ngoài camera làm việc gần mối hàn, robot hàn 8 trục Honglu còn có camera góc rộng phục vụ quét vùng lớn.
- Khoảng cách làm việc của camera là 2.000 đến 4.000 mm. FOV đạt 1.750 x 2.800 mm ở khoảng gần và 3.000 x 5.000 mm ở khoảng xa. Độ chính xác X/Y/Z được công bố từ ±0,5 đến 2,1 mm tùy khoảng cách.
- Camera góc rộng đóng vai trò quan trọng trong workflow quét toàn cục và mô hình hóa ngược của robot hàn 8 trục.
9.6. Teaching và No-teaching
- Hệ thống robot hàn 8 trục Honglu hỗ trợ đồng thời teaching và No-teaching.
- Với các mối hàn mà phần mềm có thể nhận dạng, dữ liệu quét và thư viện công nghệ hỗ trợ tạo chương trình tự động. Với vị trí đặc thù hoặc không gian hạn chế, người vận hành vẫn có thể sử dụng teaching truyền thống.
- Cấu trúc này giúp hệ thống không bị phụ thuộc hoàn toàn vào một phương thức lập trình.
9.7. Phạm vi ứng dụng của giải pháp Honglu
Weldcom định hướng robot hàn 8 trục thông minh Honglu cho dầm, panel và cấu kiện lớn trong ngành kết cấu thép và đóng tàu. Hệ thống cũng được thiết kế theo hướng phục vụ nhiều loại sản phẩm, sản xuất lô nhỏ và hàng tùy chỉnh.
Mặt bằng tiêu chuẩn cho trạm thông minh là khoảng 6,5 x 14 m.
10. Cách chọn robot hàn 8 trục phù hợp
10.1. Xác định kích thước và hình học cấu kiện
Cần xác định chiều dài, chiều rộng, chiều cao và hình học của các sản phẩm đại diện.
Với robot hàn 8 trục, không nên chỉ cung cấp kích thước bao ngoài. Vị trí sườn tăng cứng, bản mã, vách ngăn và các chi tiết có khả năng gây cản trở đường đi của mỏ hàn cũng rất quan trọng.
10.2. Xác định vị trí và dạng mối hàn
Đường hàn cần được xác định trên mô hình hoặc bản vẽ.
Nếu tất cả mối hàn chỉ nằm trên một dải dọc theo cấu kiện, robot 7 trục có thể đáp ứng. Nếu các đường hàn phân bố rộng theo nhiều vị trí, robot hàn 8 trục có thể có lợi thế rõ hơn.
10.3. Xác định sản lượng và mức độ thay đổi sản phẩm
Robot hàn 8 trục kết hợp No-teaching đặc biệt đáng xem xét khi nhà máy sản xuất nhiều loại cấu kiện và phải chuyển đổi chương trình thường xuyên.
Tuy nhiên, nếu sản phẩm lặp lại rất ổn định, một giải pháp robot đơn giản hơn nhưng được tối ưu cho một nhóm sản phẩm có thể mang lại hiệu quả đầu tư tốt hơn.
10.4. Đánh giá mặt bằng và luồng sản xuất
Hệ cantilever và vùng hoạt động của robot hàn 8 trục cần được bố trí đồng bộ với cẩu trục, vị trí gá phôi, đường vận chuyển và các công đoạn trước sau.
Một trạm robot có vùng làm việc lớn nhưng gây cản trở luồng vật liệu có thể làm giảm hiệu quả chung của nhà máy.
11. Câu hỏi thường gặp về robot hàn 8 trục
11.1. Robot hàn 8 trục có phải cánh tay robot 8 khớp không?
Không nhất thiết. Trong nhiều hệ thống robot hàn 8 trục, cánh tay vẫn là robot 6 trục và hai trục còn lại là external axis được tích hợp với trạm.
11.2. Robot hàn 8 trục có phù hợp với dầm H không?
Có thể phù hợp, nhưng không phải mọi dầm H đều cần robot hàn 8 trục. Nếu nhu cầu chủ yếu là di chuyển dọc theo chiều dài dầm, robot 7 trục có thể đã đáp ứng. Cần đánh giá vị trí mối hàn và vùng tiếp cận thực tế.
11.3. Robot hàn 8 trục có bắt buộc phải sử dụng bản vẽ 3D không?
Không phải mọi hệ thống đều bắt buộc. Tuy nhiên, mô hình 3D giúp mô phỏng vùng làm việc và kiểm tra va chạm hiệu quả hơn. Giải pháp Honglu tại Weldcom hỗ trợ cả workflow từ dữ liệu quét thực tế và import STEP, IGS, IFC.
Robot hàn 8 trục mở rộng khả năng tự động hóa bằng cách kết hợp cánh tay robot với hai trục chuyển động bên ngoài. Giá trị của hệ thống nằm ở khả năng tiếp cận các dầm, panel và cấu kiện lớn có vùng hàn phân bố rộng hơn so với cấu hình robot cố định hoặc một trục ngoài.
Nếu quý doanh nghiệp quan tâm đến giải pháp robot hàn 8 trục vui lòng liên hệ Weldcom theo website hoặc hotline để nhận tư vấn kỹ thuật chi tiết. Hân hạnh đón tiếp!
Công ty Cổ phần Công Nghiệp Weldcom
- Địa chỉ: 285 Ngô Gia Tự, Phường Việt Hưng, Hà Nội
- Hotline: 1900 9410
- Website: weldcom.vn
- Email: sales@weldcom.vn
Tin Tức Liên Quan
Robot hàn 7 trục là gì? Cấu tạo, ứng dụng và cách chọn
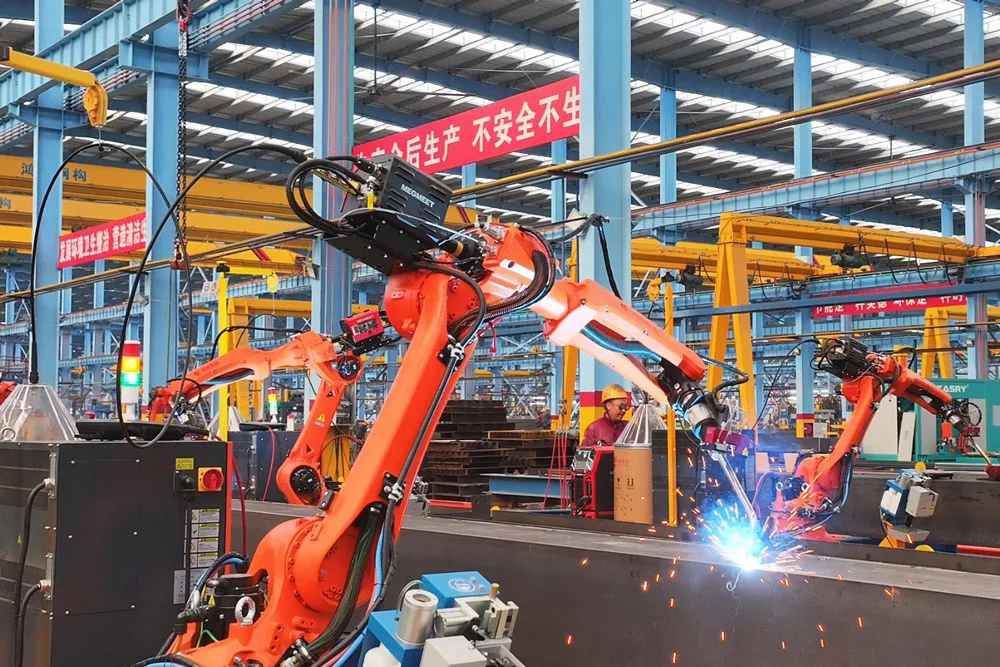
Robot hàn 7 trục được nhiều doanh nghiệp kết cấu thép quan tâm khi có khả năng mở rộng chuyển động hiệu qua so với robot 6 trục. Cùng theo dõi bài viết sau của Weldcom để hiểu rõ hơn về dòng thiết bị ...
Máy lốc thép hình là gì? Cấu tạo, ứng dụng và cách chọn
Trong sản xuất kết cấu thép, máy lốc thép hình được sử dụng để tạo các cấu kiện dạng cung cong hoặc vòng tròn cho mái vòm, cầu thép, nhà ga, sân vận động và nhiều công trình khác. Máy có thể gia công ...
Gá xoay hàn tự động trong kết cấu thép
Gá xoay hàn là một phương án tối ưu hiệu quả được nhắc đến nhiều hiện nay trong kết cấu thép. Trong các nhà máy sản xuất kết cấu thép, bồn bể, thiết bị áp lực, tháp điện gió hay monopile, công đoạn ...