Tin Tức Mới
Gá xoay hàn tự động trong kết cấu thép
.png.webp)
Tổng quan về máy xả băng thép cuộn
Tăng 3 lần năng suất với bộ cấp phôi máy dập
Robot hàn 7 trục là gì? Cấu tạo, ứng dụng và cách chọn
- Trang chủ
- Tư vấn kỹ thuật
- Kết cấu thép
- Robot hàn 7 trục là gì? Cấu tạo, ứng dụng và cách chọn
Robot hàn 7 trục được nhiều doanh nghiệp kết cấu thép quan tâm khi có khả năng mở rộng chuyển động hiệu qua so với robot 6 trục. Cùng theo dõi bài viết sau của Weldcom để hiểu rõ hơn về dòng thiết bị này nhé!
1. Robot hàn 7 trục là gì?
Robot hàn 7 trục là hệ thống hàn tự động có tổng cộng bảy trục chuyển động được điều khiển trong cùng một trạm. Cấu hình phổ biến trong hàn kết cấu thép là một robot công nghiệp 6 trục kết hợp một trục tuyến tính bên ngoài, giúp mở rộng vùng làm việc theo chiều dài của sản phẩm.
Cấu hình này giải quyết một hạn chế quan trọng của robot cố định. Khi cấu kiện dài hơn vùng với của robot, thay vì phải di chuyển cấu kiện hoặc lắp thêm robot, toàn bộ cánh tay có thể chạy dọc theo ray để tiếp cận các vùng hàn khác nhau.
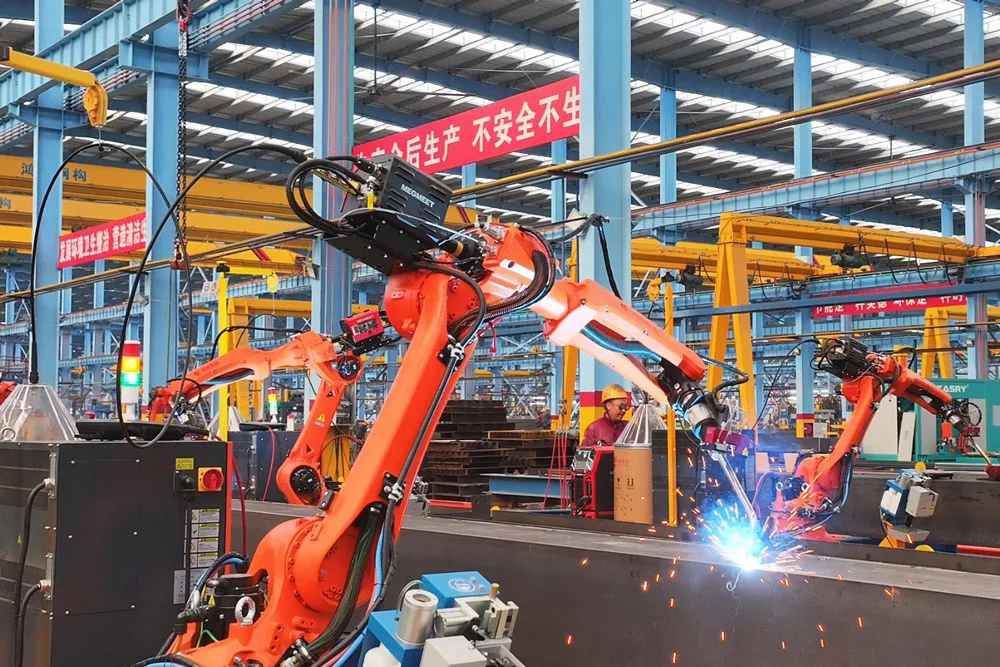
Tham khảo: Giải pháp robot hàn thông minh
1.1. Chức năng của trục thứ 7 của robot hàn
Chức năng chính của trục thứ 7 là mở rộng vùng làm việc của robot. Ray tuyến tính cho phép thay đổi vị trí của toàn bộ cánh tay robot trong khi sáu trục trên cánh tay tiếp tục thực hiện nhiệm vụ định vị và điều chỉnh tư thế mỏ hàn.
Với cấu kiện dài, trục ngoài giúp robot 7 trục hàn tiếp cận nhiều vị trí hàn trên cùng một sản phẩm mà không cần gá lại phôi nhiều lần. Các hệ thống được tích hợp đầy đủ còn có thể phối hợp chuyển động của ray với chuyển động của robot trong cùng chương trình điều khiển. Camex Robotics
1.2. So sánh robot hàn 7 trục với robot hàn 6 trục
Tiêu chí | Robot hàn 6 trục cố định | Robot hàn 7 trục dạng ray |
|---|---|---|
| Cánh tay robot | 6 trục | Thường là 6 trục |
| Trục ngoài | Không bắt buộc | Thêm 1 trục |
| Vị trí đế robot | Cố định | Di chuyển theo ray |
| Vùng làm việc | Quanh vị trí lắp đặt | Mở rộng theo chiều dài ray |
| Cấu kiện phù hợp | Chi tiết trong vùng với | Dầm, cột, khung và cấu kiện dài |
| Dịch chuyển phôi | Có thể cần nhiều lần | Có thể giảm số lần dịch chuyển |
2. Cấu tạo của hệ thống robot hàn 7 trục
2.1. Robot công nghiệp 6 trục
- Cánh tay 6 trục đảm nhiệm việc đưa mỏ hàn tới vị trí cần thiết và kiểm soát góc làm việc. Sáu khớp cho phép robot thay đổi đồng thời vị trí và tư thế mỏ hàn để đáp ứng nhiều dạng liên kết khác nhau.
- Khi lựa chọn robot cần xem xét tầm với, tải trọng đầu tay, độ lặp lại vị trí và khả năng mang theo mỏ hàn, camera hoặc cảm biến. Robot có tầm với lớn chưa chắc phù hợp hơn nếu hình học cấu kiện, tải đầu tay và yêu cầu tốc độ không tương ứng.
2.2. Ray tuyến tính và trục chuyển động thứ 7
- Ray là phần tạo chuyển động tuyến tính cho toàn bộ robot. Hành trình ray được lựa chọn theo kích thước sản phẩm, vùng hàn cần bao phủ và mặt bằng nhà xưởng.
- Ngoài chiều dài hành trình, hệ ray còn cần đáp ứng tải trọng của robot, tốc độ chuyển động, độ chính xác định vị và độ cứng cơ học. Các nhà sản xuất external axis thường thiết kế ray theo model robot, tải trọng, chiều dài hành trình và yêu cầu sản xuất thay vì chỉ chọn theo chiều dài ray.
2.3. Nguồn hàn và mỏ hàn
- Robot hàn 7 trục không gắn với một công nghệ hàn duy nhất. Hệ thống có thể tích hợp MIG/MAG, FCAW, SAW hoặc công nghệ phù hợp khác nếu robot và thiết bị phụ trợ đáp ứng yêu cầu.
- Trong kết cấu thép, MIG/MAG có lợi thế khi cần xử lý nhiều loại mối hàn và hình học khác nhau. SAW lại phù hợp với các đường hàn dài, lượng kim loại đắp lớn và cấu kiện có chiều dày phù hợp.
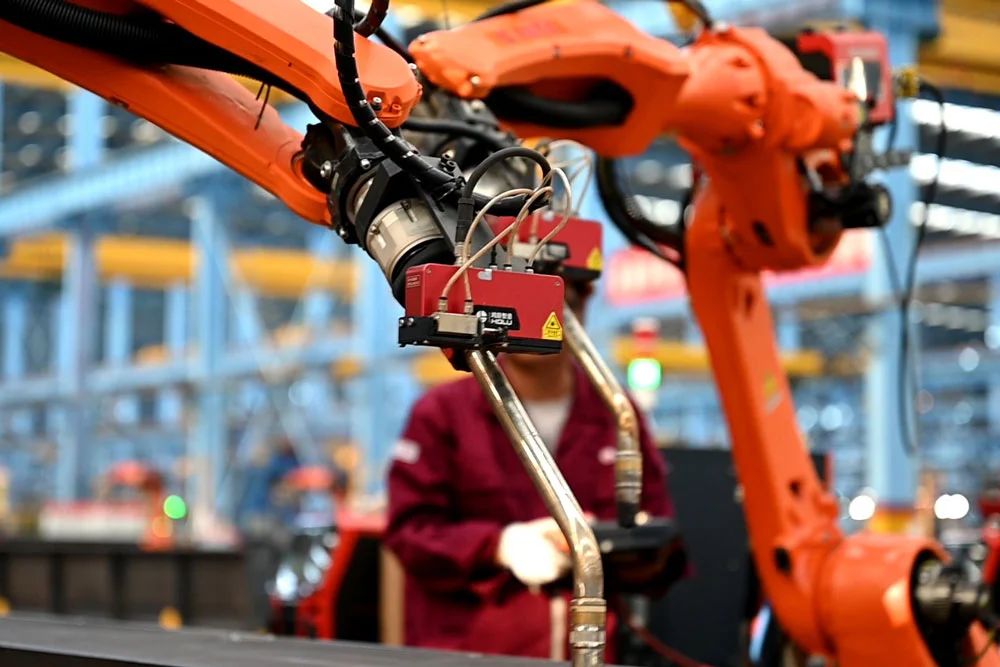
2.4. Hệ thống cảm biến và thị giác
- Camera hoặc cảm biến laser có thể được sử dụng để nhận biết vị trí phôi, xác định đường hàn hoặc hiệu chỉnh quỹ đạo robot khi sản phẩm thực tế có sai lệch so với mô hình thiết kế.
- Tuy nhiên, cần phân biệt rõ rằng camera 3D, seam tracking hay No-teaching không phải đặc tính mặc định của mọi robot hàn 7 trục. Đây là các công nghệ bổ sung tùy theo cấu hình của từng hệ thống.
2.5. Phần mềm và bộ điều khiển
- Bộ điều khiển quản lý chuyển động của robot, external axis và các thông số liên quan đến quá trình hàn. Những hệ thống nâng cao có thể tích hợp mô phỏng quỹ đạo, phát hiện va chạm, xử lý dữ liệu 3D và tạo chương trình tự động.
- Khả năng điều khiển đồng bộ robot với trục ngoài là yếu tố quan trọng vì robot và ray cần hoạt động như một hệ thống thống nhất thay vì hai thiết bị độc lập.
3. Nguyên lý hoạt động của Robot hàn 7 trục
3.1. Quy trình hoạt động cơ bản
Trước tiên, cấu kiện được đặt và định vị trong vùng làm việc. Hệ thống xác định vị trí các mối hàn, thiết lập chương trình robot và thông số công nghệ, sau đó kiểm tra quỹ đạo trước khi bắt đầu hàn.
Trong quá trình làm việc, ray di chuyển toàn bộ robot tới từng vùng của cấu kiện. Sáu trục trên cánh tay tiếp tục kiểm soát vị trí và góc của mỏ hàn. Nhờ đó, một robot có thể xử lý các đường hàn nằm cách xa nhau hơn so với cấu hình cố định.
3.2. Teaching và lập trình tự động khác nhau như thế nào?
Với teaching truyền thống, người vận hành xác định các điểm hoặc quỹ đạo cần thiết để robot ghi nhớ và thực hiện lại. Cách này phù hợp với những sản phẩm có hình học ổn định và lặp lại.
Các hệ thống có thị giác 3D hoặc dữ liệu CAD có thể tự động hóa một phần quá trình này. Phần mềm nhận dạng đường hàn, tính toán quỹ đạo rồi gửi chương trình tới robot sau khi mô phỏng và kiểm tra va chạm.
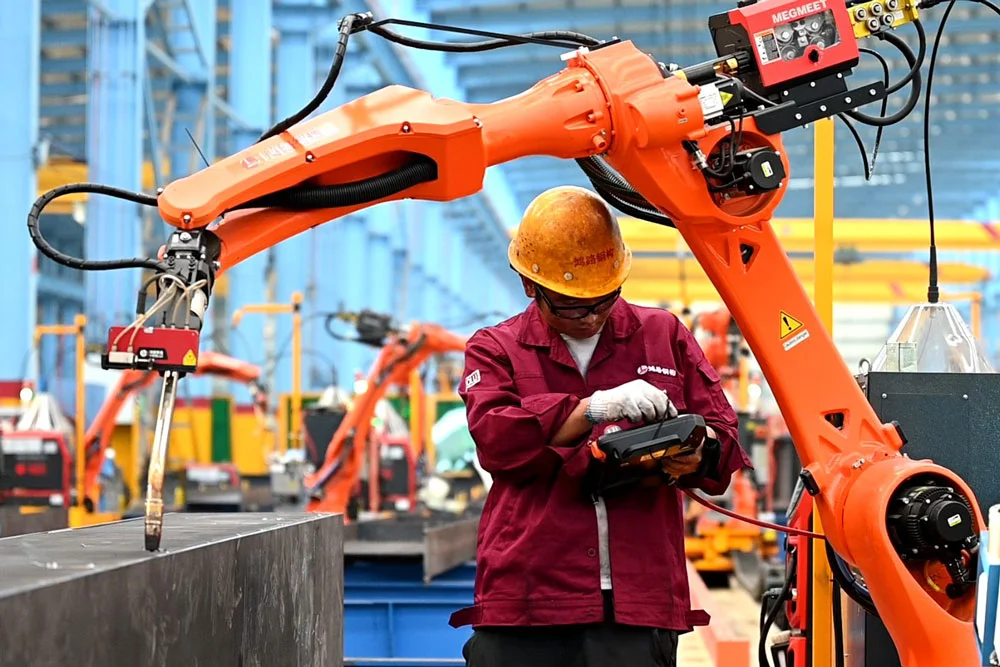
4. Robot hàn 7 trục phù hợp với những loại cấu kiện nào?
4.1. Dầm H và dầm tổ hợp
Dầm H tổ hợp thường có chiều dài lớn và các mối hàn được phân bố dọc theo cấu kiện. Robot hàn thông minh 7 trục với ray có thể di chuyển theo chiều dài dầm trong khi cánh tay điều chỉnh góc tiếp cận mối hàn.
Tùy thiết kế liên kết, chiều dày và yêu cầu công nghệ, hệ thống có thể sử dụng MIG/MAG hoặc SAW.
4.2. Cột và cấu kiện dạng hộp
Cột hộp, dầm hộp hoặc các kết cấu tổ hợp có thể có đường hàn dài và nhiều vị trí cần tiếp cận. Trục thứ 7 giúp robot bao phủ vùng làm việc lớn hơn mà không phải liên tục dịch chuyển cấu kiện nặng.
Tuy nhiên, một ray tuyến tính không giải quyết được mọi vấn đề tiếp cận. Nếu mối hàn nằm trên nhiều mặt khác nhau, cấu kiện vẫn có thể cần positioner, thiết bị xoay hoặc một cấu hình nhiều trục ngoài hơn.
4.3. Khung và kết cấu thép dài
Khung máy, dầm cầu trục và các cấu kiện dài khác có thể phù hợp với robot 7 trục khi phần lớn vị trí hàn phân bố theo chiều dài sản phẩm.
Cấu kiện có kích thước lớn theo cả chiều dài và chiều rộng cần được đánh giá riêng. Trong trường hợp một trục ngoài không đủ vùng tiếp cận, cấu hình cantilever, gantry hoặc robot 8 trục có thể phù hợp hơn.
4.4. Kết cấu tấm trung bình và dày
Khi kết hợp với SAW, robot 7 trục có thể phục vụ các mối hàn dài, hàn rãnh và hàn nhiều lớp trên cấu kiện có chiều dày lớn.
Chiều dày gia công thực tế không được quyết định bởi số lượng trục robot. Yếu tố này phụ thuộc vào công nghệ hàn, nguồn hàn, vật liệu, thiết kế liên kết và quy trình hàn áp dụng.
5. So sánh Robot hàn 7 trục MIG/MAG và SAW
Tiêu chí | Robot 7 trục MIG/MAG | Robot 7 trục SAW |
|---|---|---|
| Công nghệ | Dây hàn nóng chảy, khí bảo vệ | Hồ quang dưới lớp thuốc hàn |
| Tính linh hoạt | Cao với nhiều dạng mối hàn | Phụ thuộc nhiều hơn vào tư thế hàn |
| Dạng mối hàn | Góc, chồng, cong, nhiều hình học | Góc, rãnh, nhiều lớp, nhiều đường |
| Cấu kiện | Dầm, khung, cấu kiện tổ hợp | Dầm H, cột hộp, cấu kiện tấm dày |
| Thiết bị phụ trợ | Cấp dây, khí, cảm biến tùy cấu hình | Cấp dây, thuốc hàn, thu hồi thuốc |
| Tiêu chí lựa chọn | Hình học và tính linh hoạt | Chiều dày, lượng đắp, đường hàn dài |
5.1. Khi nào ưu tiên MIG/MAG?
- MIG/MAG phù hợp khi cấu kiện có nhiều dạng mối hàn, hình học thay đổi hoặc robot cần tiếp cận nhiều vị trí khác nhau. Công nghệ dây hàn liên tục cũng thuận lợi cho tích hợp robot và theo dõi đường hàn.
- Khả năng áp dụng vẫn cần đánh giá dựa trên vật liệu, chiều dày, tư thế hàn và yêu cầu cơ tính của mối hàn.
5.2. Khi nào ưu tiên SAW?
- SAW phù hợp với các đường hàn dài, vị trí hàn thích hợp và yêu cầu lượng đắp lớn. Công nghệ này thường được sử dụng với dầm tổ hợp, kết cấu hộp và các chi tiết tấm trung bình hoặc dày.
- SAW cũng cần thêm hệ thống cấp và thu hồi thuốc hàn, vì vậy cấu hình trạm phức tạp hơn so với việc chỉ thay nguồn hàn.
6. Các công nghệ hỗ trợ robot hàn 7 trục
6.1. Camera 3D và dữ liệu đám mây điểm
Camera 3D có thể quét bề mặt cấu kiện để thu nhận thông tin hình học thực tế dưới dạng dữ liệu đám mây điểm. Phần mềm sử dụng dữ liệu này để xác định vị trí phôi, nhận dạng mối hàn hoặc dựng mô hình phục vụ lập trình robot.
Khả năng này có ý nghĩa với sản xuất kết cấu thép vì phôi sau cắt, tổ hợp hoặc hàn đính có thể tồn tại sai lệch so với mô hình danh nghĩa.
6.2. Nhận diện và bám đường hàn
Nhận diện đường hàn giúp xác định vị trí mà robot cần làm việc. Seam tracking lại có nhiệm vụ theo dõi và hiệu chỉnh vị trí mỏ hàn khi đường hàn thực tế thay đổi trong quá trình làm việc.
Hai chức năng có liên quan nhưng không đồng nghĩa với nhau.
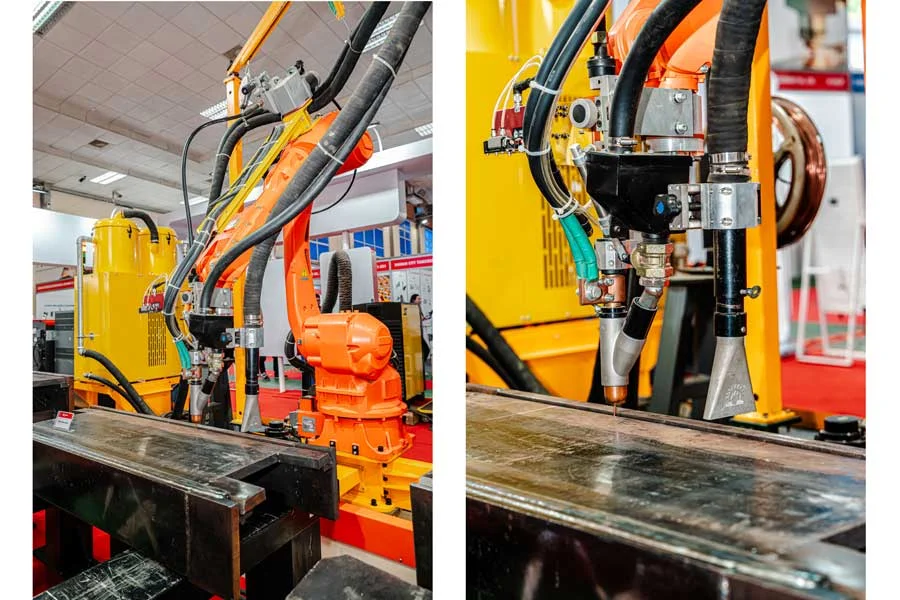
6.3. Mô phỏng và phát hiện va chạm
Mô phỏng giúp kiểm tra quỹ đạo robot trước khi vận hành thực tế, bao gồm khả năng tiếp cận, tư thế của mỏ hàn và nguy cơ va chạm với phôi hoặc kết cấu trạm.
Với hệ thống có external axis, việc mô phỏng càng quan trọng do quỹ đạo không chỉ liên quan sáu khớp robot mà còn có chuyển động của trục ngoài.
6.4. Teaching và No-teaching
Teaching là cách người vận hành trực tiếp dạy robot các điểm hoặc quỹ đạo. No-teaching sử dụng dữ liệu từ mô hình, cảm biến hoặc phần mềm để giảm khối lượng dạy điểm thủ công.
7. Khi nào nên sử dụng robot hàn 7 trục?
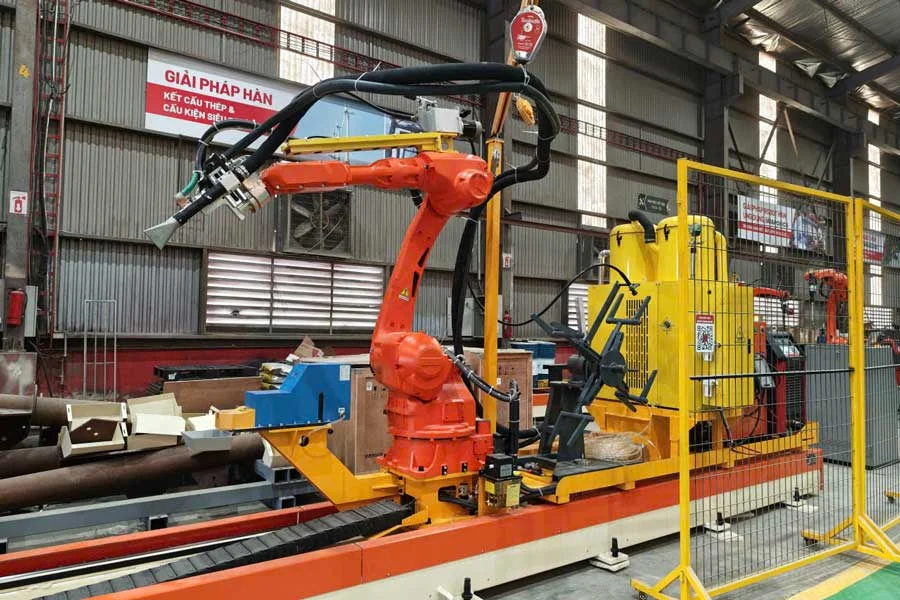
Robot hàn 7 trục nên được xem xét khi robot cố định không đủ vùng làm việc nhưng nhu cầu mở rộng chủ yếu nằm theo một hướng, thường là chiều dài cấu kiện. Hiệu quả đầu tư phụ thuộc vào hình học sản phẩm, vị trí đường hàn, sản lượng và khả năng giảm thao tác dịch chuyển hoặc gá lại phôi.
Cấu hình này phù hợp khi doanh nghiệp thường xuyên sản xuất dầm, cột hoặc kết cấu dài; các mối hàn nằm ở nhiều vị trí dọc theo sản phẩm; hoặc cấu kiện có khối lượng lớn khiến việc dịch chuyển nhiều lần mất thời gian.
Ngược lại, nếu phần lớn chi tiết nằm gọn trong vùng làm việc của robot cố định, bổ sung ray có thể làm tăng chi phí và độ phức tạp mà không đem lại hiệu quả tương ứng.
Một điểm khác cần xem xét là phân bố của đường hàn. Phôi dài không đồng nghĩa bắt buộc phải dùng robot 7 trục nếu toàn bộ mối hàn chỉ tập trung trong một khu vực nhỏ.
8. So sánh Robot hàn 7 trục và robot hàn 8 trục
Tiêu chí | Robot hàn 7 trục | |
|---|---|---|
| Robot nền | Thường 6 trục | Thường 6 trục |
| Trục ngoài | 1 | 2 |
| Bài toán chính | Mở rộng vùng làm việc theo một hướng | Mở rộng thêm một hướng tiếp cận |
| Cấu hình thường gặp | Robot trên ray | Cantilever, gantry hoặc cấu hình tương ứng |
| Cấu kiện điển hình | Dầm, cột, khung dài | Dầm lớn, panel, cấu kiện rộng |
| Độ phức tạp | Thấp hơn | Cao hơn |
9. Giải pháp robot hàn 7 trục tại Weldcom
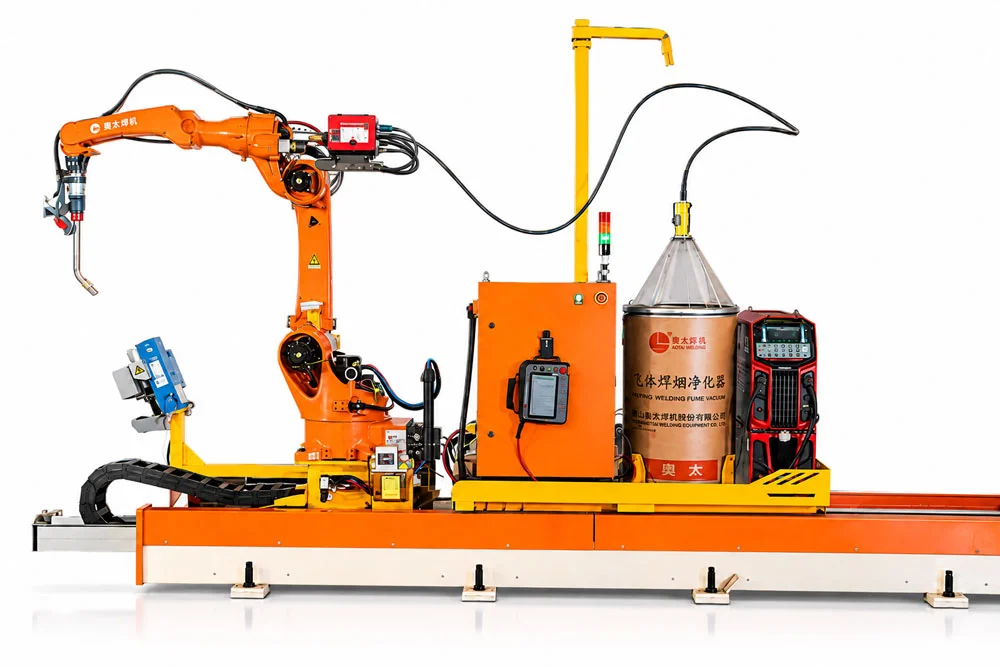
Weldcom hiện triển khai hai hướng robot hàn 7 trục Honglu cho sản xuất kết cấu thép, gồm trạm ray MIG/MAG hướng đến nhiều dạng mối hàn và trạm ray SAW phục vụ hàn ngấu, hàn nhiều lớp trên kết cấu tấm trung bình và dày. Hai hệ thống có chung tư duy mở rộng vùng làm việc nhưng khác công nghệ hàn và thiết bị phụ trợ. Weldcom
9.1. Trạm robot ray 7 trục MIG/MAG Honglu
Giải pháp robot hàn 7 trục MIG/MAG Honglu sử dụng camera 3D và hệ thống xử lý ảnh để quét sản phẩm thực tế, thu thập dữ liệu hình học và hỗ trợ tạo chương trình hàn. Robot hàn 7 trục có thể làm việc theo chế độ mô hình hóa ngược từ dữ liệu quét hoặc nhập mô hình STEP, IGS và IFC.
Phần mềm tự động trích xuất thông tin đường hàn, lựa chọn dữ liệu công nghệ và lập kế hoạch quỹ đạo. Trước khi gửi chương trình tới robot, hệ thống thực hiện mô phỏng và kiểm tra nguy cơ va chạm. Robot sau đó quét, định vị lại từng đường hàn trước khi thực hiện công việc.
Trạm Robot hàn 7 trục hỗ trợ nhiều dạng mối hàn như góc phẳng, góc gấp khúc, góc đứng, bao góc, hàn chồng và đường cong trên mặt phẳng. Weldcom định hướng hệ thống cho dầm tổ hợp, cấu kiện thép và những chi tiết có hình học tương đối phức tạp.
Một điểm đáng chú ý là hệ thống hỗ trợ đồng thời teaching truyền thống và No-teaching. Với mối hàn phù hợp, camera và phần mềm có thể giảm đáng kể thao tác dạy điểm; với vị trí đặc thù, người vận hành vẫn có thể sử dụng teaching.
9.2. Trạm robot hàn 7 trục hồ quang chìm SAW Honglu
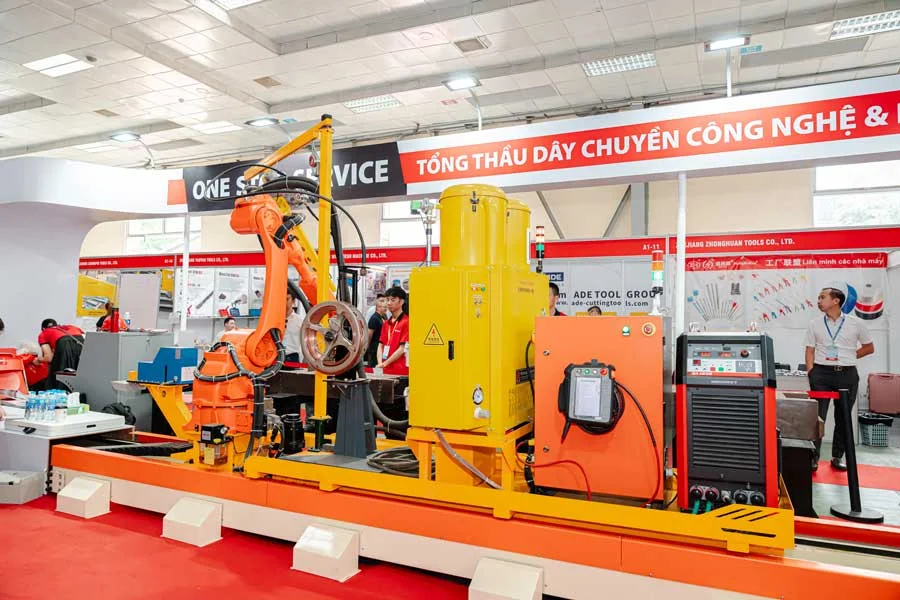
Giải pháp SAW Honglu sử dụng robot công nghiệp 6 trục kết hợp ray đặt sàn để mở rộng vùng làm việc. Trạm được thiết kế cho dầm H, cột hộp, cột chữ thập và các kết cấu thép cần hàn ngấu hoàn toàn hoặc một phần.
Hệ thống tích hợp quét laser rãnh và xử lý dữ liệu đám mây điểm để nhận diện hình học thực tế. Phần mềm hỗ trợ tạo chương trình hàn nhiều lớp, nhiều đường cho mép vát V đơn, V đôi và mối hàn góc.
Cấu hình được Weldcom công bố sử dụng ray dài 12 m, hỗ trợ thép có chiều dày từ 16 đến 80 mm. Đây là thông số của giải pháp Honglu cụ thể, không phải phạm vi chung của tất cả robot hàn 7 trục SAW.
Robot QJR20-2000 trong cấu hình công bố có tầm với 2.002 mm, tải đầu tay 20 kg và khả năng lặp lại vị trí ±0,05 mm. Nguồn SAW SA-1250 có dòng điện đầu ra định mức 100 đến 1.250 A. Hệ thống ray có tải trọng 500 kg và tốc độ tối đa 12 m/phút.
Trạm robot hàn 7 trục Honglu hồ quang chìm còn tích hợp hệ thống cấp, thu hồi và sàng lọc thuốc hàn nhằm giảm thao tác thủ công và tái sử dụng thuốc phù hợp trong quá trình vận hành.
9.3. Robot hàn 7 trục nên chọn hàn MIG/MAG hay SAW?
Tiêu chí | Honglu 7 trục MIG/MAG | Honglu 7 trục SAW |
|---|---|---|
| Công nghệ | MIG/MAG | SAW |
| Định hướng | Linh hoạt nhiều dạng mối hàn | Hàn ngấu, nhiều lớp, nhiều đường |
| Sản phẩm | Dầm tổ hợp, cấu kiện thép | Dầm H, cột hộp, cột chữ thập |
| Nhận diện | Camera 3D, point cloud | Quét laser rãnh, point cloud |
| Lập trình | Teaching và No-teaching | Tự động hóa lập kế hoạch hàn |
| Thiết bị đặc thù | Hệ thị giác | Cấp và thu hồi thuốc hàn |
10. Cách chọn robot hàn 7 trục phù hợp
10.1. Xác định kích thước và vùng làm việc
- Cần xác định chiều dài, chiều rộng, chiều cao của cấu kiện và vị trí thực tế của các mối hàn.
- Chiều dài phôi không nhất thiết bằng chiều dài ray. Ví dụ, một dầm dài có thể chỉ có vùng hàn tập trung ở một phần của cấu kiện, trong khi một sản phẩm ngắn hơn lại có nhiều mối hàn nằm ngoài vùng với của robot cố định.
10.2. Xác định công nghệ hàn
- MIG/MAG hay SAW cần được lựa chọn dựa trên dạng liên kết, vật liệu, chiều dày, vị trí mối hàn và yêu cầu năng suất.
- Không nên chọn robot trước rồi mới tìm cách ép công nghệ hàn vào cấu hình có sẵn.
10.3. Đánh giá mức độ biến động sản phẩm
- Nhà máy sản xuất một số mã hàng lặp lại có yêu cầu lập trình khác với nhà máy kết cấu thép thường xuyên thay đổi hình học sản phẩm.
- Khi chủng loại cấu kiện biến động lớn, các giải pháp thị giác 3D, mô hình hóa và No-teaching có thể giúp giảm thời gian lập trình lại giữa các mã sản phẩm.
10.4. Đánh giá mặt bằng và luồng di chuyển phôi
- Ray robot chiếm một vùng làm việc đáng kể trong nhà xưởng. Khi thiết kế trạm cần xem đồng thời vị trí robot, khu vực đặt phôi, đường cẩu, vùng an toàn và luồng vận chuyển cấu kiện.
- Một hệ thống có khả năng hàn tốt nhưng gây xung đột với luồng cẩu tải hoặc công đoạn phía trước và phía sau vẫn có thể làm giảm hiệu suất tổng thể của dây chuyền.
11. Câu hỏi thường gặp về robot hàn 7 trục
11.1. Trục thứ 7 có thể kéo dài theo chiều dài phôi không?
Có. Ray tuyến tính dọc theo sản phẩm là một trong những cấu hình phổ biến nhất. Chiều dài ray cần được xác định theo vùng hàn thực tế chứ không bắt buộc phải bằng chiều dài toàn bộ cấu kiện.
11.2. Robot hàn 7 trục có thể sử dụng cả MIG/MAG và SAW không?
Có thể thiết kế hệ thống 7 trục cho cả MIG/MAG hoặc SAW. Tuy nhiên hai công nghệ yêu cầu nguồn hàn, mỏ hàn và thiết bị phụ trợ khác nhau, vì vậy không nên mặc định một trạm có thể chuyển đổi trực tiếp giữa hai phương pháp.
11.3. Robot hàn 7 trục có cần lập trình thủ công từng mối hàn không?
Không phải lúc nào cũng cần. Hệ thống truyền thống có thể sử dụng teaching, trong khi robot được tích hợp thị giác 3D và No-teaching có thể tự động hóa một phần quá trình nhận diện đường hàn và tạo chương trình.
Robot hàn 7 trục mở rộng khả năng tự động hóa bằng cách bổ sung một trục chuyển động ngoài cho hệ thống robot. Với cấu hình ray tuyến tính, robot có thể tiếp cận các dầm, cột và cấu kiện dài mà robot cố định khó bao phủ toàn bộ nếu không di chuyển phôi hoặc thay đổi vị trí lắp đặt.
Tuy nhiên, số lượng trục không phải tiêu chí duy nhất quyết định hiệu quả đầu tư. Doanh nghiệp cần đánh giá đồng thời vùng hàn, loại mối hàn, vật liệu, chiều dày, công nghệ MIG/MAG hoặc SAW, sản lượng và mức độ biến động sản phẩm. Weldcom hiện cung cấp cả robot hàn 7 trục MIG/MAG và robot hàn 7 trục SAW Honglu, cho phép lựa chọn cấu hình theo từng bài toán sản xuất kết cấu thép cụ thể.
Công ty Cổ phần Công Nghiệp Weldcom
- Địa chỉ: 285 Ngô Gia Tự, Phường Việt Hưng, Hà Nội
- Hotline: 1900 9410
- Website: weldcom.vn
- Email: sales@weldcom.vn
Tin Tức Liên Quan
Máy lốc thép hình là gì? Cấu tạo, ứng dụng và cách chọn
Trong sản xuất kết cấu thép, máy lốc thép hình được sử dụng để tạo các cấu kiện dạng cung cong hoặc vòng tròn cho mái vòm, cầu thép, nhà ga, sân vận động và nhiều công trình khác. Máy có thể gia công ...
Gá xoay hàn tự động trong kết cấu thép
Gá xoay hàn là một phương án tối ưu hiệu quả được nhắc đến nhiều hiện nay trong kết cấu thép. Trong các nhà máy sản xuất kết cấu thép, bồn bể, thiết bị áp lực, tháp điện gió hay monopile, công đoạn ...
Thép góc là gì? Phân loại và cách đọc thép góc phổ biến hiện nay
Thép góc là dạng thép hình quen thuộc nhất trong xây dựng và gia công kết cấu thép. Tiết diện gồm hai cạnh giao nhau gần vuông góc, tạo thành hình chữ L. Vật liệu này thường được gọi bằng nhiều tên ...
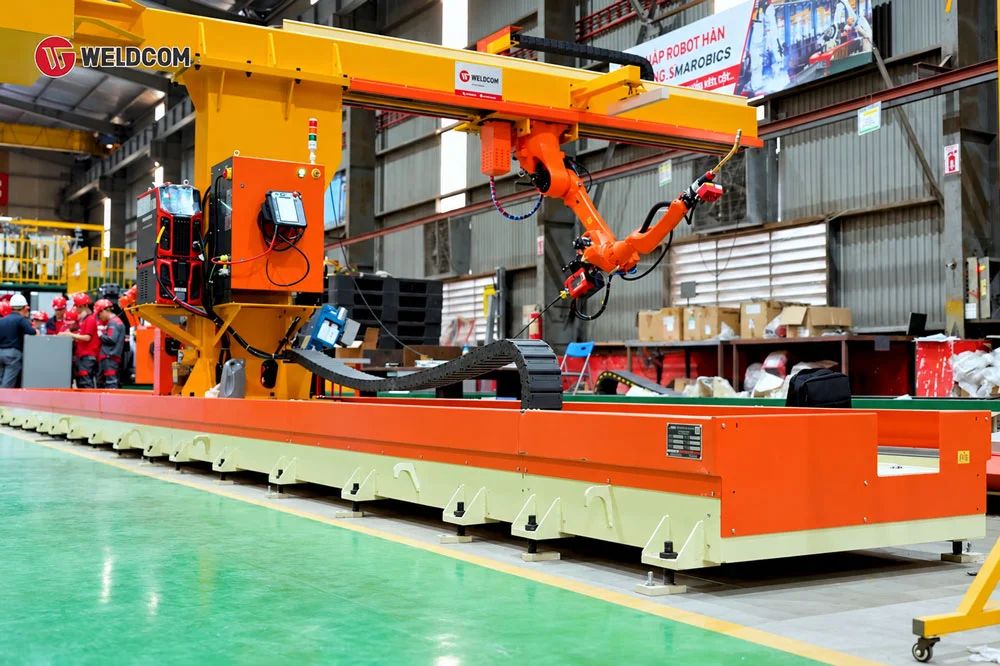
Robot hàn 8 trục: Cấu tạo, nguyên lý và ứng dụng
Robot hàn 8 trục được nhiều doanh nghiệp kết cấu thép lớn quan tâm hiện nay. Cùng theo dõi bài viết sau của Weldcom để nắm rõ những thông tin chi tiết về giải pháp này nhé! 1. Robot hàn 8 trục là gì? ...