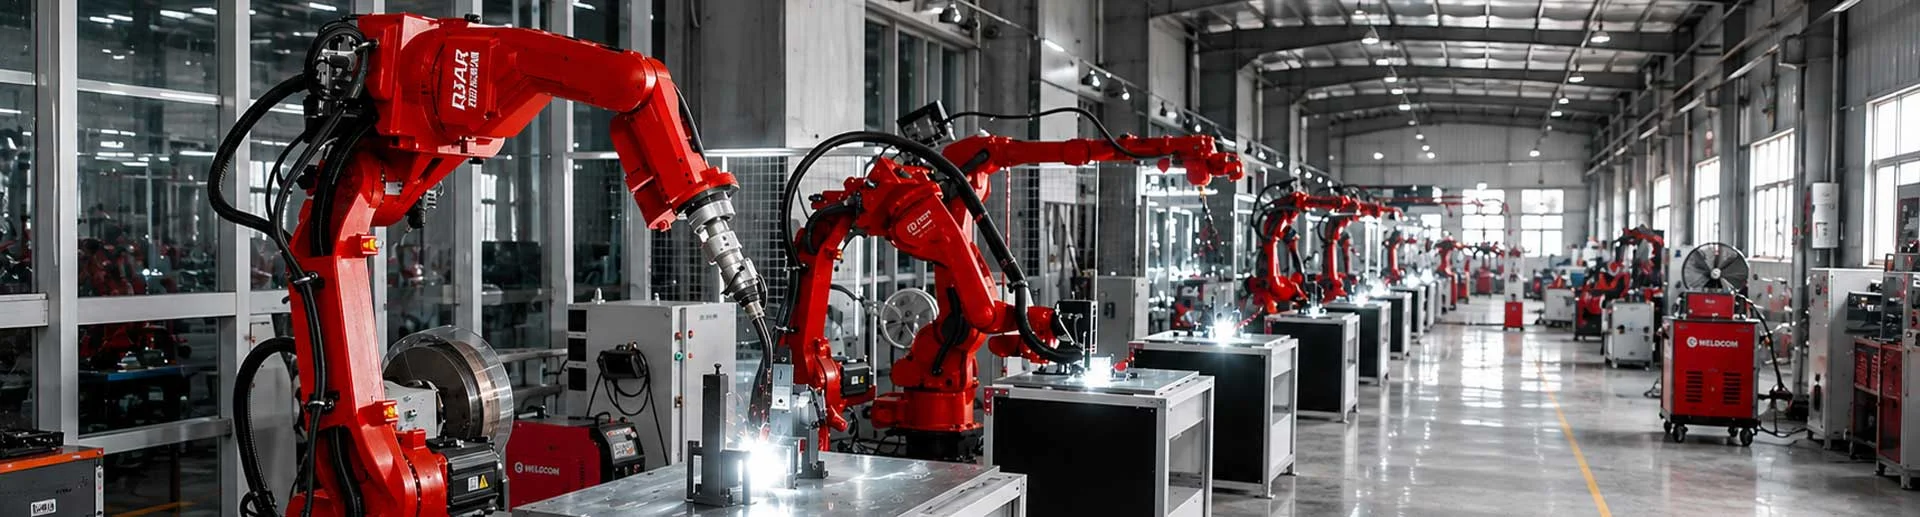
Robot xếp dỡ hàng hoá
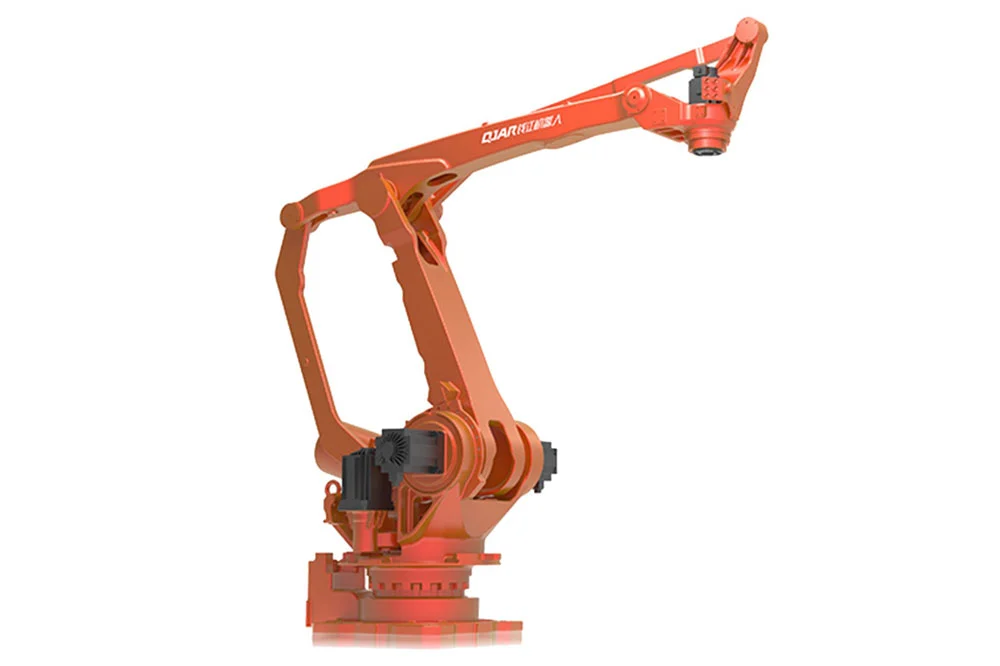
Toàn bộ trục robot hoạt động công suất đầu ra thấp, cho tốc độ cao và ổn định. Thiết kế robot đơn giản được tích hợp cùng phần mềm xếp hàng chuyên dụng. Ứng dụng rộng rãi trong ngành sản xuất thông ...
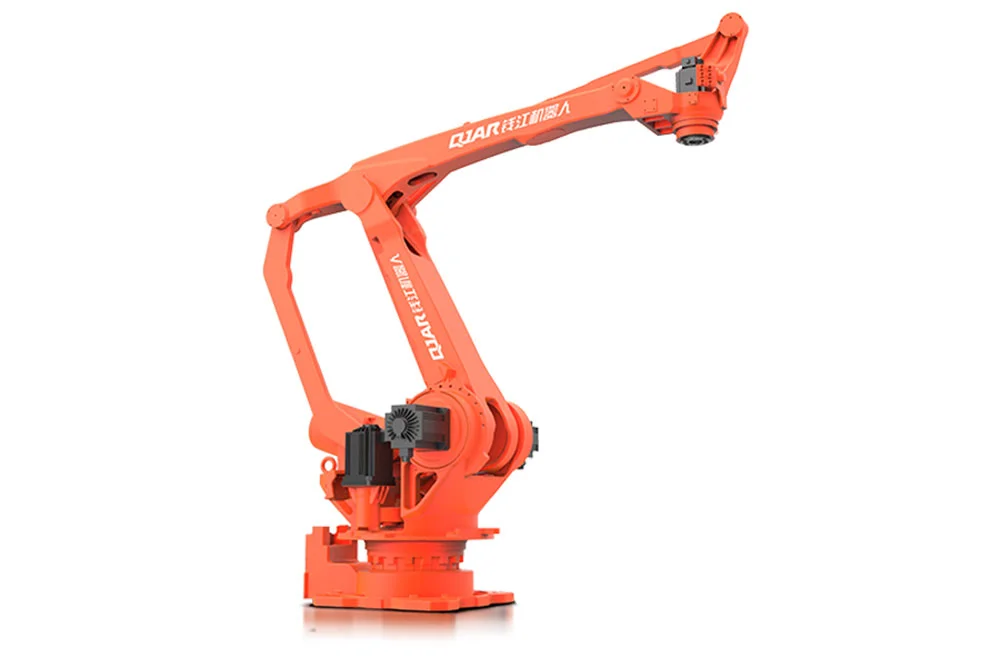
Toàn bộ trục robot hoạt động công suất đầu ra thấp, cho tốc độ cao và ổn định. Thiết kế robot đơn giản được tích hợp cùng phần mềm xếp hàng chuyên dụng. Ứng dụng rộng rãi trong ngành sản xuất thông ...
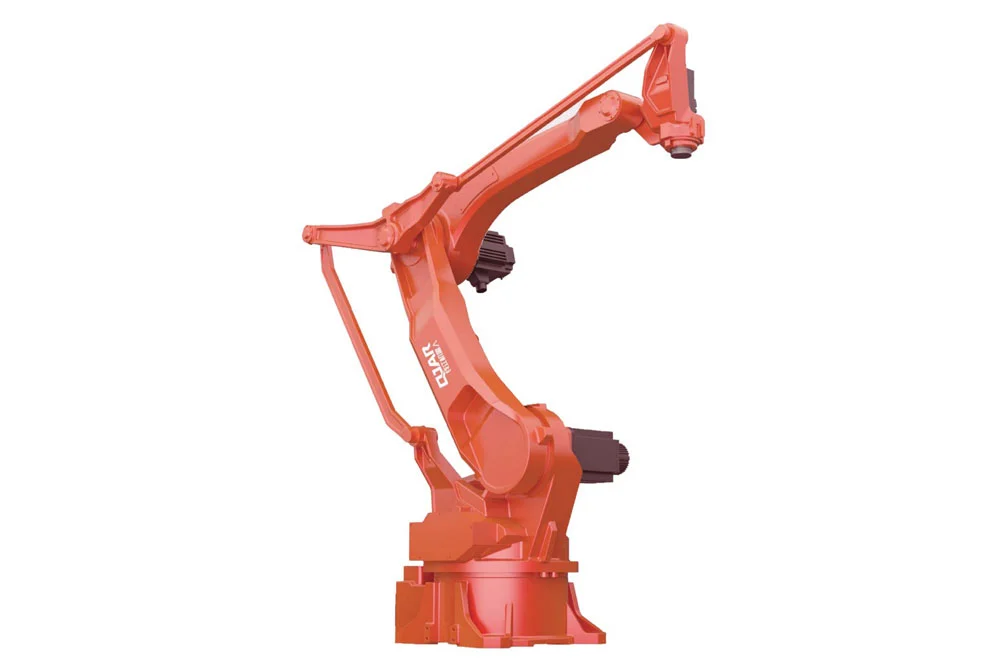
Toàn bộ trục robot hoạt động công suất đầu ra thấp, cho tốc độ cao và ổn định. Thiết kế robot đơn giản được tích hợp cùng phần mềm xếp hàng chuyên dụng. Ứng dụng rộng rãi trong ngành sản xuất thông ...
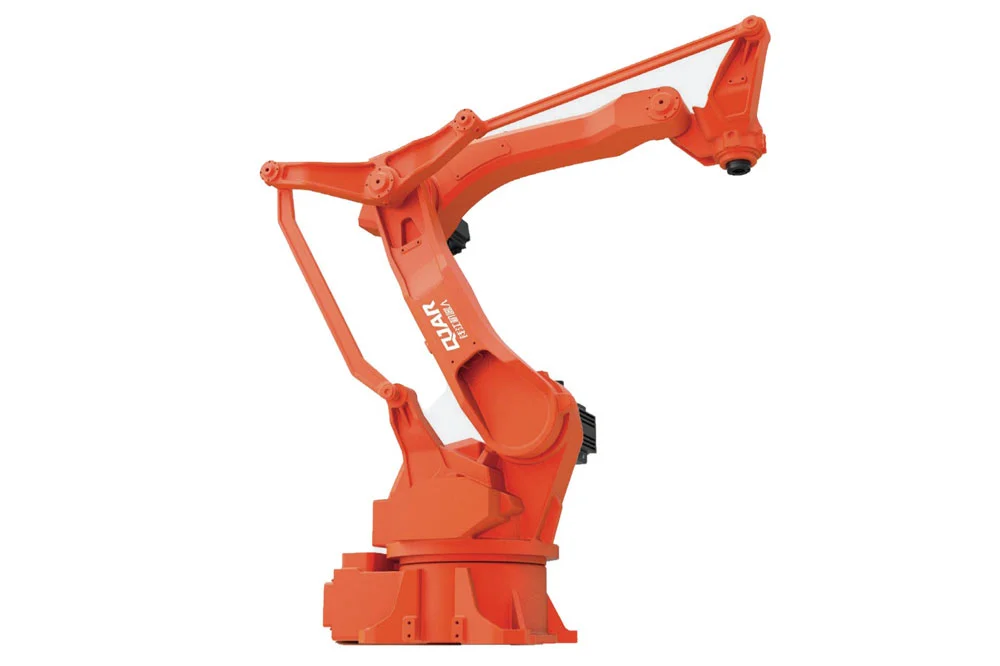
Toàn bộ trục robot hoạt động công suất đầu ra thấp, cho tốc độ cao và ổn định. Thiết kế robot đơn giản được tích hợp cùng phần mềm xếp hàng chuyên dụng. Ứng dụng rộng rãi trong ngành sản xuất thông ...
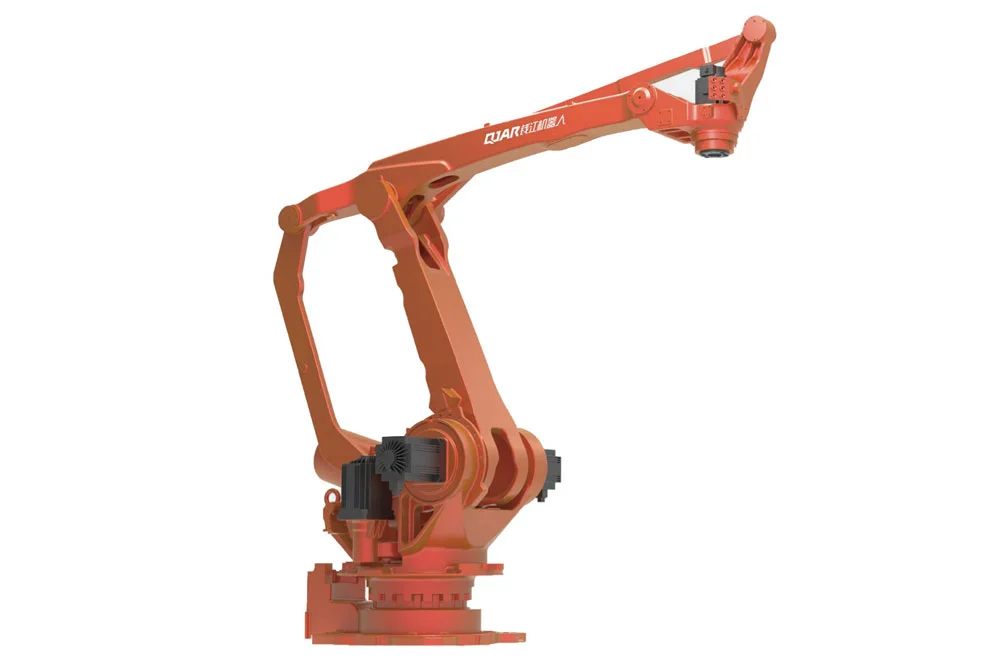
Toàn bộ trục robot hoạt động công suất đầu ra thấp, cho tốc độ cao và ổn định. Thiết kế robot đơn giản được tích hợp cùng phần mềm xếp hàng chuyên dụng. Ứng dụng rộng rãi trong ngành sản xuất thông ...
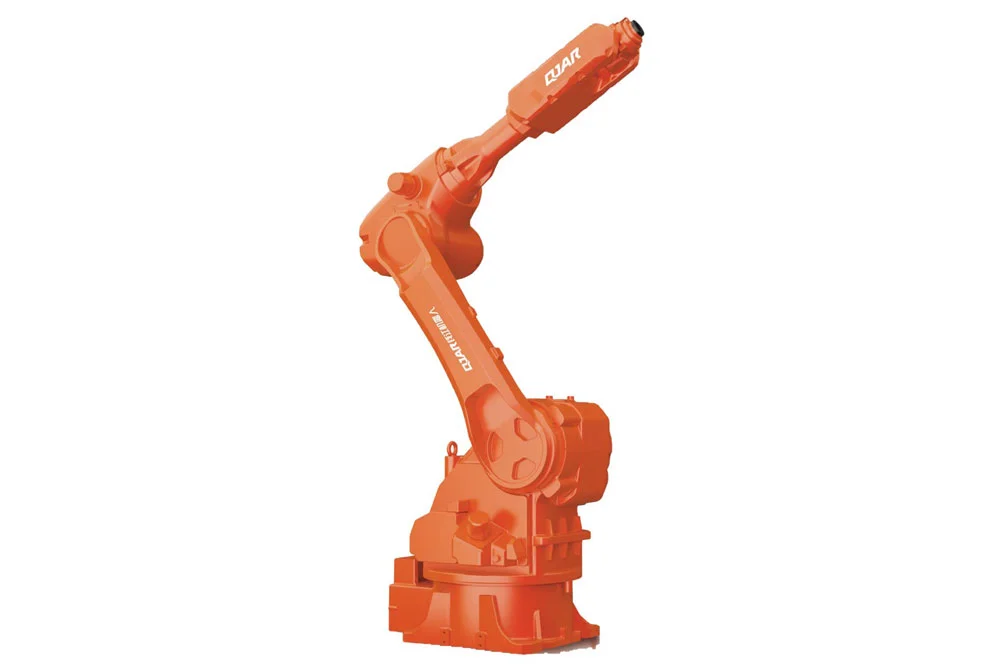
Thiết kế nhỏ gọn, không gian làm việc lớn. Khả năng phản hồi nhanh, độ chính xác cao. Ứng dụng trong xếp dỡ, cắt laser, phun sơn, đánh bóng và nhiều ứng dụng khác.
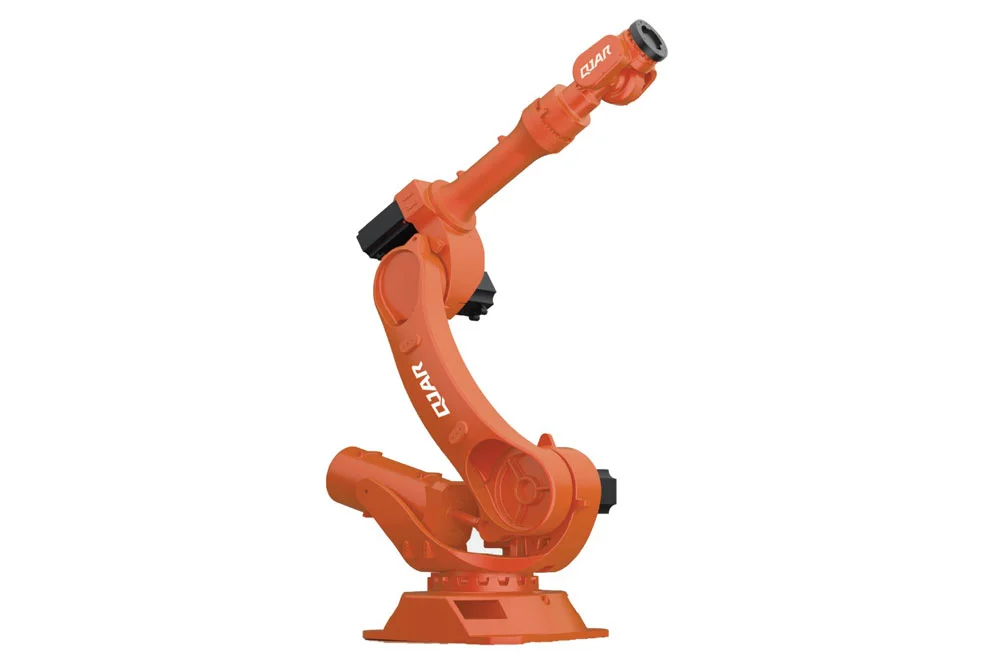
Thiết kế nhỏ gọn, không gian làm việc lớn. Lắp đặt linh hoạt ở nhiều vị trí. Tải trọng 210 kg, tầm với tối đa robot lên đến 2,68 m. Khả năng phản hồi nhanh, độ chính xác cao. Ứng dụng trong hàn, xếp ...
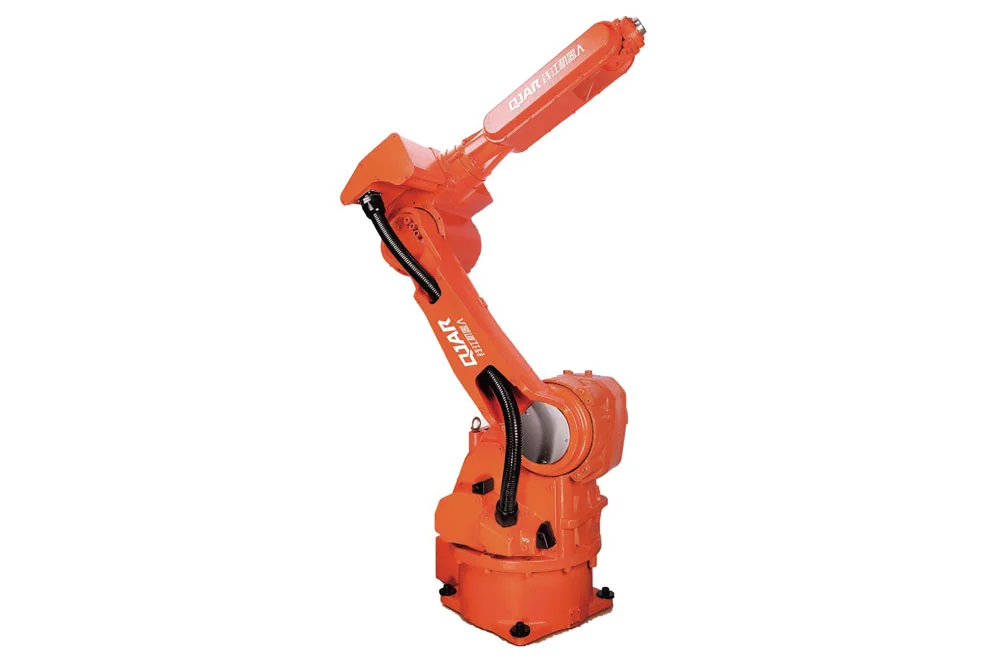
Cánh tay Robot tải trọng 6 kg được sử dụng chủ yếu để hàn hồ quang, với độ tin cậy cao. Các tính năng của nó như sau. Tay và cổ tay cấu trúc rỗng, cáp hàn tích hợp, có thể vận hành quy trình hàn trong ...
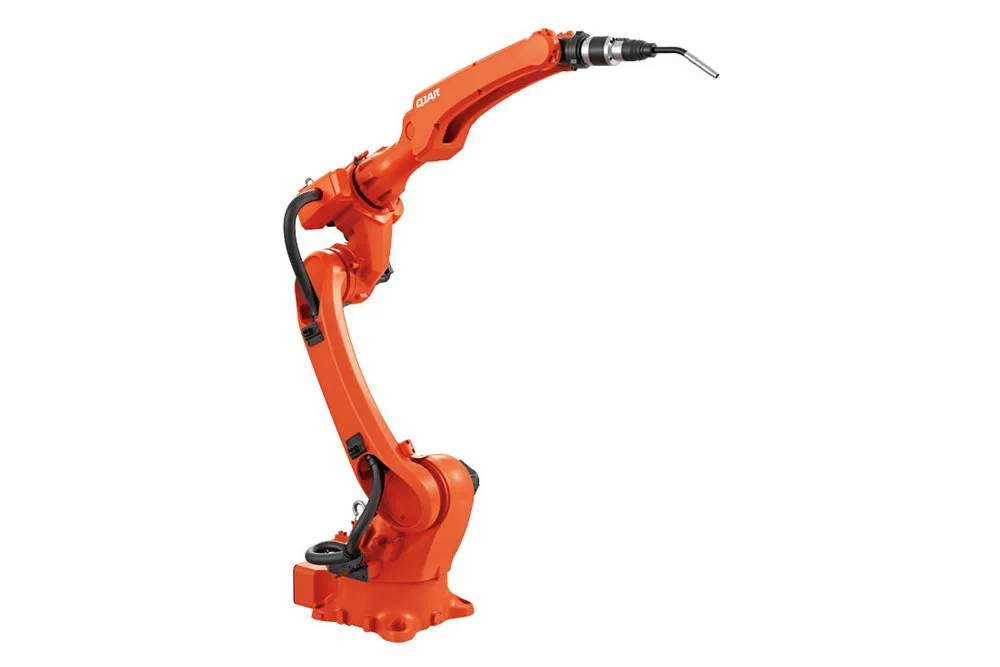
Kết cấu rỗng trục thứ 4 sử dụng ở trục tiếp xúc góc kép thay thế kết cấu truyền thống. Trục 4 và 6 sở hữu bộ phận điều chỉnh khe hở bánh răng giúp gia tăng độ chính xác. Cổ tay Robot được thiết kế ...
Robot bốc xếp là giải pháp tự động hóa được dùng trong các công đoạn gắp, nâng hạ, di chuyển, cấp phôi, đóng gói và xếp dỡ hàng hóa trong nhà máy. Với các dây chuyền có thao tác lặp lại, robot bốc xếp giúp giảm phụ thuộc vào lao động thủ công và ổn định chu kỳ sản xuất.
Tại Weldcom, nhóm robot xếp dỡ hàng hóa hiện có các model QJAR như QJR130-3100M, QJRB180-1, QJRB30-1, QJRB15-1, QJR260-3100M, QJR20-1600 và QJR210-1. Các dòng robot này được ứng dụng trong cấp phôi máy dập, thực phẩm, nội thất, đóng gói, xếp dỡ, xử lý sản phẩm, logistics và một số công đoạn sản xuất tự động.
1. Robot bốc xếp là gì?
Robot bốc xếp là robot công nghiệp dùng để gắp, nâng hạ, di chuyển, sắp xếp hoặc đặt hàng hóa vào vị trí được lập trình sẵn. Trong nhà máy, robot bốc xếp thường được dùng cho cấp phôi, đóng gói, xếp dỡ hàng hóa, xử lý sản phẩm và hỗ trợ các công đoạn cuối dây chuyền.
Robot bốc xếp không chỉ dùng cho xếp hàng lên pallet. Tùy cấu hình, robot có thể cấp phôi cho máy, gắp sản phẩm từ băng tải, đặt hàng vào vị trí chờ, chuyển sản phẩm sang công đoạn tiếp theo hoặc hỗ trợ đóng gói trong dây chuyền tự động.
Hiệu quả của robot bốc xếp phụ thuộc vào sản phẩm thực tế. Doanh nghiệp cần xác định rõ trọng lượng hàng, kích thước, bề mặt tiếp xúc, tốc độ dây chuyền, vị trí gắp, vị trí đặt và yêu cầu kết nối với các thiết bị khác.
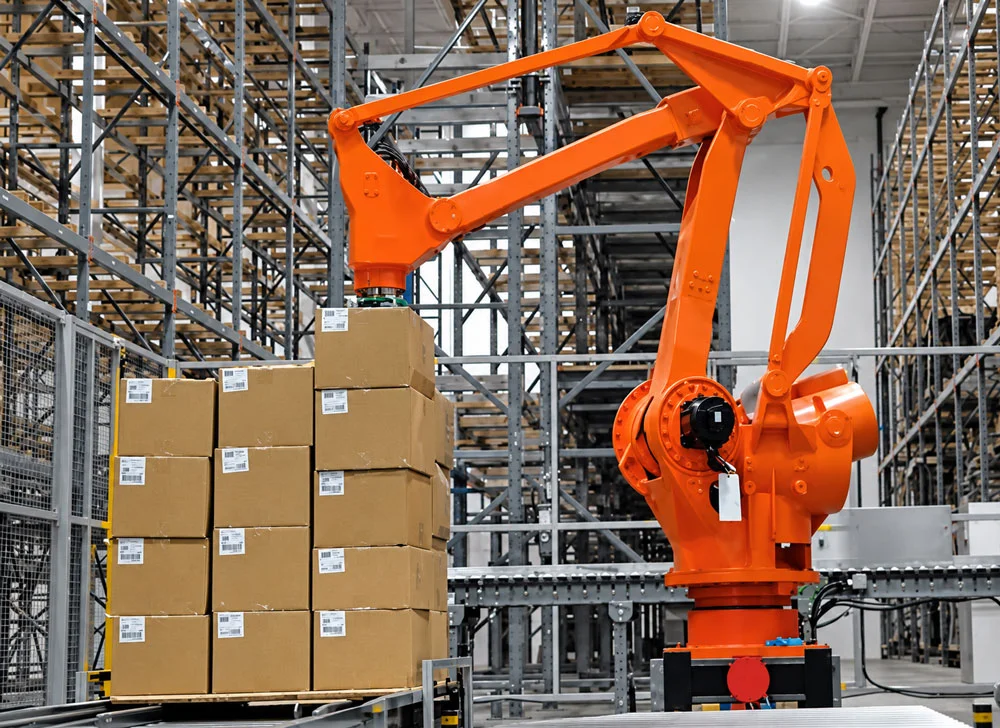
1.1. Robot bốc xếp hoạt động như thế nào?
Robot bốc xếp hoạt động theo chu kỳ đã lập trình. Hàng hóa hoặc phôi được đưa đến vị trí chờ, robot nhận tín hiệu, di chuyển thiết bị đầu cuối đến sản phẩm, gắp hoặc hút sản phẩm, sau đó đặt vào pallet, băng tải, máy tiếp theo hoặc khu vực quy định.
Quy trình hoạt động cơ bản gồm 5 bước:
- Hàng hóa hoặc phôi đi tới vị trí chờ.
- Cảm biến hoặc chương trình xác định vị trí cần thao tác.
- Robot di chuyển thiết bị đầu cuối đến sản phẩm.
- Thiết bị đầu cuối giữ, hút hoặc kẹp sản phẩm.
- Robot đưa sản phẩm đến vị trí xếp, máy tiếp theo, pallet hoặc băng tải.
Trong dây chuyền thực tế, robot bốc xếp có thể phối hợp với băng tải, máy đóng gói, máy đóng bao, máy quấn màng, máy dập hoặc hệ thống lưu kho. Mức độ tích hợp phụ thuộc vào layout nhà máy và yêu cầu vận hành của từng doanh nghiệp.
1.2. Cấu tạo cơ bản của robot bốc xếp
Một hệ thống robot bốc xếp thường gồm cánh tay robot, thiết bị đầu cuối, hệ thống điều khiển và hệ thống cảm biến tùy chọn. Ngoài các bộ phận chính, hệ thống có thể cần thêm băng tải, khu vực đặt hàng, pallet, hàng rào an toàn hoặc đồ gá theo từng bài toán sản xuất.
- Cánh tay robot là bộ phận thực hiện chuyển động chính trong quá trình bốc xếp. Bộ phận này giúp robot di chuyển sản phẩm từ vị trí cấp hàng đến pallet, băng tải, máy tiếp theo hoặc khu vực đặt hàng theo chương trình đã thiết lập.
- Thiết bị đầu cuối là bộ phận gắn ở cuối cánh tay robot để trực tiếp tiếp xúc với sản phẩm. Tùy loại hàng hóa, thiết bị đầu cuối có thể là tay gắp cơ khí, cơ cấu hút chân không, cơ cấu kẹp hoặc bộ gắp được thiết kế riêng theo kích thước, trọng lượng và bề mặt sản phẩm.
- Hệ thống điều khiển quản lý chuyển động của robot, chu kỳ gắp xếp, vị trí đặt hàng và tín hiệu kết nối với các thiết bị khác trong dây chuyền. Bộ phận này giúp robot hoạt động theo chương trình ổn định và phối hợp với băng tải, máy đóng gói hoặc khu vực pallet.
- Hệ thống cảm biến có thể được tích hợp tùy theo cấu hình robot và yêu cầu của dây chuyền. Cảm biến giúp xác định vị trí sản phẩm, trạng thái hàng hóa, vị trí pallet hoặc điều kiện an toàn trong vùng làm việc của robot.
2. Robot bốc xếp 4 trục và 6 trục khác nhau thế nào?
Robot bốc xếp 4 trục thường phù hợp với thao tác gắp, nâng, di chuyển và xếp hàng theo chu kỳ lặp lại. Robot bốc xếp 6 trục linh hoạt hơn ở hướng tiếp cận, góc xoay và khả năng xử lý vị trí phức tạp. Việc chọn loại nào phụ thuộc vào tải trọng, tầm với, sản phẩm và yêu cầu chuyển động.
2.1. Robot bốc xếp 4 trục
Robot bốc xếp 4 trục phù hợp với các công việc có quỹ đạo tương đối ổn định như cấp phôi máy dập, bốc xếp, đóng gói, xử lý sản phẩm và di chuyển hàng giữa các vị trí cố định. Nhóm robot này thường được dùng khi doanh nghiệp cần tải trọng lớn, tốc độ ổn định và thao tác lặp lại.
Trên website Weldcom, một số model robot xếp dỡ 4 trục đang có thông số cụ thể như QJRB15-1, QJRB30-1, QJR130-3100M, QJRB180-1 và QJR260-3100M. Các model này có tải trọng từ 15kg đến 260kg, tầm với tối đa từ 1510mm đến 3157mm tùy model.
Model | Số trục | Tải trọng | Tầm với tối đa | Ứng dụng theo dữ liệu Weldcom |
|---|---|---|---|---|
| QJRB15-1 | 4 | 15kg | 1510mm | Cấp phôi máy dập, bốc xếp |
| QJRB30-1 | 4 | 30kg | 1820mm | Cấp phôi máy dập, thực phẩm, nội thất, đóng gói |
| QJR130-3100M | 4 | 130kg | 3157mm | Cấp phôi máy dập, thực phẩm, nội thất, đóng gói |
| QJRB180-1 | 4 | 180kg | 3153.7mm | Cấp phôi máy dập, thực phẩm, nội thất, đóng gói |
| QJR260-3100M | 4 | 260kg | 3153.7mm | Cấp phôi máy dập, thực phẩm, nội thất, đóng gói |
Với nhà máy có sản phẩm lặp lại, robot 4 trục giúp đơn giản hóa thao tác gắp xếp và giảm phụ thuộc vào nhân công ở công đoạn nặng nhọc. Tuy nhiên, nếu sản phẩm cần xoay nhiều hướng hoặc tiếp cận vị trí phức tạp, doanh nghiệp nên khảo sát thêm robot 6 trục.
2.2. Robot bốc xếp 6 trục
Robot bốc xếp 6 trục phù hợp khi sản phẩm cần hướng tiếp cận linh hoạt hơn, ví dụ gắp đặt, xử lý, phân loại, lắp ráp hoặc thao tác trong không gian có nhiều góc tiếp cận. Nhóm robot này có thêm khả năng xoay và điều chỉnh hướng thiết bị đầu cuối tốt hơn robot 4 trục.
Theo dữ liệu sản phẩm Weldcom, model QJR20-1600 có số trục 6, tải trọng 20kg, tầm với tối đa 1669mm và ứng dụng trong bốc xếp, gắp, hàn, cắt laser, phun phủ, phun men, mài, đánh bóng. Model QJR210-1 có số trục 6, tải trọng 210kg, tầm với tối đa 2688mm và ứng dụng trong hàn spot, bốc, xếp, gắp, mài, đánh bóng, lắp ráp.
Model | Số trục | Tải trọng | Tầm với tối đa | Ứng dụng |
|---|---|---|---|---|
| QJR20-1600 | 6 | 20kg | 1669mm | Bốc xếp, gắp, hàn, cắt laser, phun phủ, phun men, mài, đánh bóng |
| QJR210-1 | 6 | 210kg | 2688mm | Hàn spot, bốc, xếp, gắp, mài, đánh bóng, lắp ráp |
Robot 6 trục không phải lúc nào cũng tốt hơn robot 4 trục. Nếu bài toán chỉ cần nâng, gắp và đặt hàng theo chu kỳ đơn giản, robot 4 trục có thể phù hợp hơn. Nếu sản phẩm cần xoay hướng, tiếp cận nhiều mặt hoặc kết hợp nhiều thao tác trong một chu kỳ, robot 6 trục nên được ưu tiên khảo sát.
2.3. Bảng so sánh robot bốc xếp 4 trục và 6 trục
| Tiêu chí | Robot bốc xếp 4 trục | Robot bốc xếp 6 trục |
|---|---|---|
| Chuyển động | Phù hợp thao tác gắp, nâng, đặt theo chu kỳ lặp lại | Linh hoạt hơn về góc xoay và hướng tiếp cận |
| Ứng dụng phù hợp | Cấp phôi máy dập, bốc xếp, đóng gói, xếp hàng | Bốc xếp, gắp đặt, xử lý, phân loại, lắp ráp, thao tác nhiều hướng |
| Tải trọng | Có thể phù hợp tải trọng lớn tùy model | Có nhiều dải tải trọng tùy model |
| Độ linh hoạt | Tốt với dây chuyền ổn định | Tốt hơn khi sản phẩm hoặc vị trí thao tác phức tạp |
| Khi nên chọn | Sản phẩm lặp lại, quỹ đạo đơn giản, cần chu kỳ ổn định | Cần xoay hướng, tiếp cận nhiều mặt hoặc tích hợp nhiều thao tác |
3. Ưu điểm của robot bốc xếp hàng
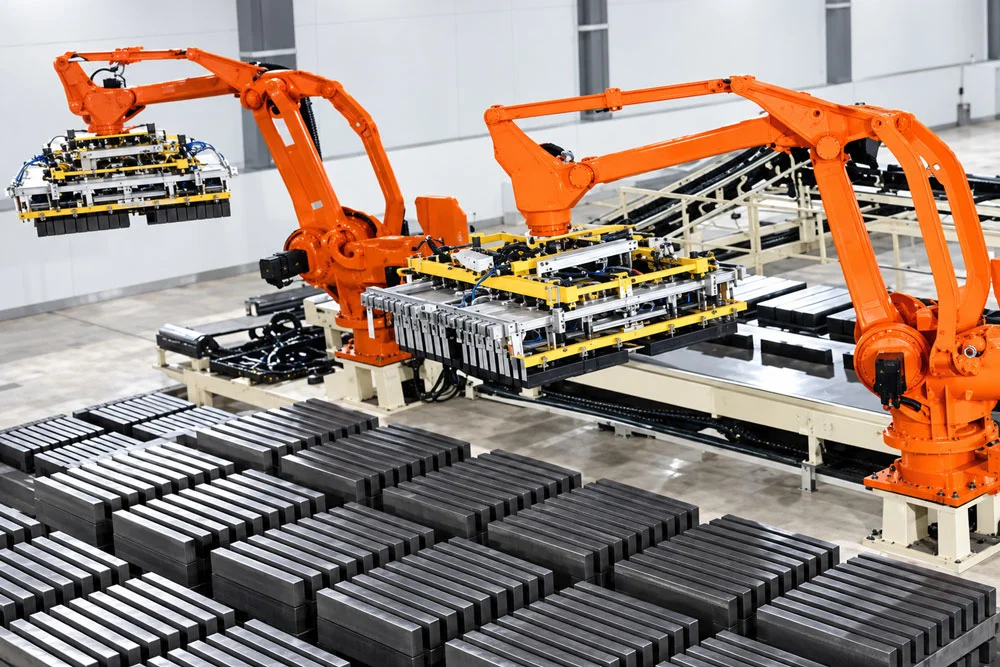
Robot bốc xếp hàng giúp tự động hóa các thao tác gắp, nâng hạ, di chuyển và xếp sản phẩm trong nhà máy. Hệ thống này phù hợp với công việc lặp lại, giúp giảm phụ thuộc vào lao động thủ công, ổn định chu kỳ sản xuất và hạn chế sai lệch trong quá trình cấp phôi hoặc đóng gói.
3.1. Giảm lao động thủ công ở khâu bốc xếp
Bốc xếp hàng hóa là công việc lặp lại, tốn sức và dễ gây mệt mỏi khi sản lượng lớn. Robot bốc xếp giúp thay thế một phần thao tác nâng, gắp, di chuyển và đặt hàng, đặc biệt ở các vị trí cuối dây chuyền hoặc khu vực cấp phôi.
Với sản phẩm nặng hoặc cần thao tác liên tục, robot giúp doanh nghiệp giảm phụ thuộc vào nhân công trực tiếp. Người vận hành chuyển sang vai trò giám sát, cấp pallet, kiểm tra sản phẩm và xử lý tình huống phát sinh.
3.2. Ổn định chu kỳ sản xuất
Robot bốc xếp làm việc theo chương trình đã thiết lập, nhờ đó chu kỳ gắp xếp có thể ổn định hơn so với thao tác thủ công. Khi hàng hóa, vị trí cấp hàng và vị trí đặt hàng được chuẩn hóa, robot có thể lặp lại cùng một thao tác trong thời gian dài.
Chu kỳ ổn định giúp dây chuyền giảm tình trạng ùn hàng ở cuối line hoặc chờ nhân công bốc xếp. Đây là lợi ích quan trọng với các nhà máy có sản lượng đều theo ca.
3.3. Hạn chế sai lệch khi cấp phôi hoặc đóng gói
Trong cấp phôi, sai lệch vị trí có thể ảnh hưởng đến công đoạn tiếp theo. Trong đóng gói hoặc xếp dỡ, sai lệch có thể làm pallet không đều, thùng xếp lệch, bao dễ đổ hoặc sản phẩm khó vận chuyển.
Robot bốc xếp giúp đặt sản phẩm theo vị trí đã lập trình, giảm lỗi do thao tác thủ công lặp lại. Mức độ chính xác thực tế còn phụ thuộc vào thiết kế tay gắp, cảm biến, chất lượng phôi và độ ổn định của băng tải.
3.4. Phù hợp với sản xuất tự động
Robot bốc xếp có thể tích hợp với băng tải, máy đóng bao, máy đóng hộp, máy quấn màng, máy dập hoặc hệ thống lưu kho. Khi được thiết kế đồng bộ, robot giúp công đoạn bốc xếp không còn là điểm nghẽn của dây chuyền.
Theo dữ liệu Weldcom, các robot xếp dỡ QJAR được ứng dụng trong sản xuất thông minh, đồ nội thất, F&B, 3C, sắp xếp, chọn, đóng gói, xử lý và cấp dỡ hàng. Đây là cơ sở để triển khai robot bốc xếp trong nhiều dây chuyền tự động hóa khác nhau.
3.5. Cải thiện an toàn cho người vận hành
Robot bốc xếp giúp giảm các thao tác nâng vác lặp lại, đặc biệt với hàng nặng hoặc sản phẩm có kích thước lớn. Điều này giúp hạn chế rủi ro mỏi cơ, sai tư thế, va chạm hàng hóa và tai nạn trong khu vực cuối dây chuyền.
Doanh nghiệp vẫn cần thiết kế vùng an toàn cho robot. Hàng rào bảo vệ, nút dừng khẩn cấp, cảm biến an toàn và quy trình vận hành là các yếu tố cần được tính trong giai đoạn thiết kế hệ thống.
4. Ứng dụng của robot bốc xếp hàng
Robot bốc xếp hàng được dùng trong cấp phôi máy dập, đóng gói, xử lý sản phẩm, xếp dỡ hàng hóa và các dây chuyền sản xuất có thao tác lặp lại. Theo dữ liệu sản phẩm Weldcom, robot xếp dỡ QJAR được ứng dụng trong cấp phôi máy dập, thực phẩm, nội thất, đóng gói, dây chuyền đóng hộp, bao và đồ gia dụng.
4.1. Cấp phôi máy dập
Robot bốc xếp có thể dùng để cấp phôi cho máy dập trong các dây chuyền sản xuất có thao tác lặp lại. Ứng dụng này phù hợp khi phôi có kích thước, trọng lượng và vị trí cấp tương đối ổn định.
Với cấp phôi máy dập, doanh nghiệp cần đánh giá tải trọng phôi, hành trình robot, tốc độ chu kỳ và phương án an toàn. Robot 4 trục thường là nhóm nên khảo sát trước nếu thao tác chủ yếu là gắp, di chuyển và đặt phôi theo tuyến cố định.
4.2. Đóng gói và xếp dỡ hàng hóa
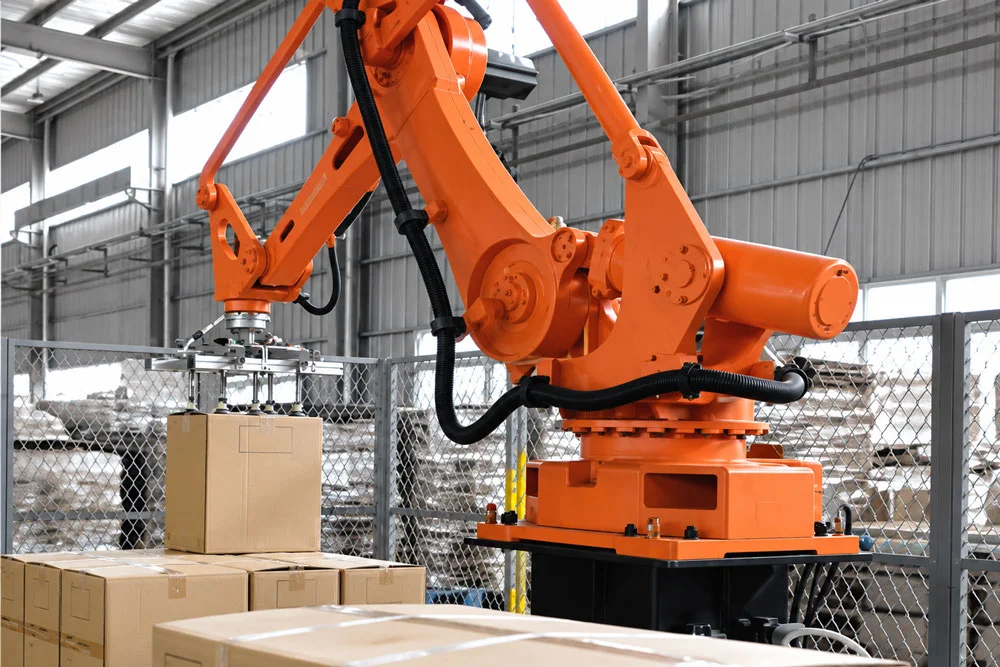
Trong dây chuyền đóng gói, robot bốc xếp có thể hỗ trợ gắp thùng, bao hoặc sản phẩm đã đóng gói để đưa sang vị trí tiếp theo. Hệ thống giúp giảm thao tác thủ công ở khu vực cuối dây chuyền, nơi thường có khối lượng hàng lớn và nhịp làm việc lặp lại.
Robot bốc xếp cần được thiết kế theo kích thước, trọng lượng và bề mặt sản phẩm. Tay gắp phù hợp sẽ giúp quá trình gắp xếp ổn định hơn, giảm rủi ro làm rơi, bóp méo hoặc đặt sai vị trí hàng hóa.
4.3. Thực phẩm và F&B
Robot bốc xếp được Weldcom định hướng ứng dụng trong thực phẩm và F&B. Đây là nhóm ngành thường có sản phẩm đóng hộp, đóng bao, đóng thùng hoặc sản phẩm cần chuyển tiếp giữa các công đoạn sản xuất.
Khi ứng dụng trong thực phẩm và F&B, doanh nghiệp cần chú ý môi trường làm việc, yêu cầu vệ sinh, kiểu bao bì và tốc độ dây chuyền. Cấu hình robot, tay gắp và băng tải phải phù hợp với đặc tính sản phẩm thực tế.
4.4. Nội thất và đồ gia dụng
Trong sản xuất nội thất và đồ gia dụng, robot bốc xếp có thể hỗ trợ gắp, di chuyển, xử lý hoặc xếp dỡ các chi tiết có kích thước lặp lại. Dữ liệu sản phẩm Weldcom cũng ghi nhận robot xếp dỡ QJAR được dùng trong đồ nội thất và dây chuyền sản xuất đồ gia dụng.
Nhóm ứng dụng này cần đánh giá kỹ bề mặt sản phẩm. Một số chi tiết có thể cần cơ cấu hút, cơ cấu kẹp hoặc tay gắp thiết kế riêng để tránh trầy xước, cong vênh hoặc sai lệch vị trí.
4.5. 3C, điện tử và sản xuất thông minh
Robot bốc xếp cũng có thể được dùng trong 3C, điện tử và sản xuất thông minh. Trên website Weldcom, robot xếp dỡ QJAR được mô tả ứng dụng trong F&B, 3C, sắp xếp, chọn, đóng gói, xử lý và cấp dỡ hàng.
Với sản phẩm điện tử hoặc linh kiện, robot cần độ ổn định vị trí và thiết bị đầu cuối phù hợp. Nếu sản phẩm có kích thước nhỏ, dễ xước hoặc cần phân loại nhiều mã, doanh nghiệp nên khảo sát thêm cảm biến, đồ gá và phương án nhận diện sản phẩm.
4.6. Logistics và kho vận
Robot bốc xếp có thể tham gia vào các công đoạn gắp hàng, xếp hàng, xử lý sản phẩm và chuẩn bị hàng cho lưu kho hoặc xuất hàng. Với kho vận, bài toán thường nằm ở sự đa dạng kích thước kiện hàng, tốc độ xử lý và cách kết nối với băng tải hoặc hệ thống quản lý kho.
Không nên xem robot bốc xếp là thiết bị đặt vào đâu cũng chạy hiệu quả. Với logistics, cần khảo sát kỹ loại kiện hàng, biên dạng sản phẩm, mặt bằng, vị trí pallet, khu vực xe nâng và mức độ biến thiên của đơn hàng.
5. Khi nào doanh nghiệp nên đầu tư robot bốc xếp?
Doanh nghiệp nên đầu tư robot bốc xếp khi công đoạn gắp, đặt, xếp hoặc cấp phôi diễn ra lặp lại hằng ngày, sản lượng ổn định và nhân công bốc xếp khó duy trì đều giữa các ca. Trước khi đầu tư, cần đánh giá tải trọng sản phẩm, chu kỳ thao tác, tầm với, số trục và mặt bằng lắp đặt.
Sản phẩm có thao tác lặp lại
- Robot bốc xếp phù hợp nhất với sản phẩm có thao tác lặp lại, vị trí gắp đặt rõ và quy trình sản xuất ổn định.
- Nếu sản phẩm thay đổi liên tục hoặc mỗi đơn hàng có cách gắp khác nhau, doanh nghiệp cần tính thêm thời gian lập trình, thay tay gắp hoặc điều chỉnh layout.
Tải trọng sản phẩm nằm trong dải robot có thể đáp ứng
- Tải trọng robot phải tính cả trọng lượng sản phẩm và thiết bị đầu cuối. Nếu chỉ tính riêng trọng lượng hàng hóa, hệ thống có thể bị chọn thiếu tải, ảnh hưởng đến độ ổn định và tuổi thọ vận hành.
- Với sản phẩm nhẹ, robot tải nhỏ hoặc robot 6 trục linh hoạt có thể phù hợp. Với sản phẩm nặng, doanh nghiệp cần khảo sát robot tải lớn, tầm với dài và kết cấu lắp đặt chắc chắn hơn.
Tốc độ dây chuyền cần ổn định giữa các ca sản xuất
- Nếu cuối dây chuyền thường bị ùn hàng do thiếu người bốc xếp, robot có thể giúp ổn định nhịp vận hành. Điều kiện quan trọng là máy trước và máy sau robot cũng phải có tốc độ tương thích.
- Doanh nghiệp cần tính số sản phẩm mỗi phút, số vị trí đặt hàng, thời gian đổi pallet hoặc đổi thùng, thời gian dừng để kiểm tra và phương án xử lý khi có lỗi. Đây là cơ sở để chọn robot và thiết kế chu kỳ phù hợp.
Mặt bằng đủ cho robot và vùng an toàn
- Robot bốc xếp cần không gian cho cánh tay robot, băng tải, pallet, thiết bị đầu cuối, tủ điều khiển và vùng an toàn. Robot tải lớn hoặc tầm với dài thường cần mặt bằng rộng hơn robot nhỏ.
- Khi khảo sát, doanh nghiệp cần xác định vị trí cấp hàng, vị trí đặt hàng, lối đi xe nâng, khu vực thao tác của người vận hành và hướng di chuyển sản phẩm. Nếu mặt bằng quá chật, layout cần được điều chỉnh trước khi chọn robot.
Doanh nghiệp muốn giảm phụ thuộc vào nhân công nặng nhọc
- Robot bốc xếp phù hợp với các công đoạn nặng, lặp lại và khó duy trì nhân sự ổn định. Hệ thống giúp doanh nghiệp chuyển công việc từ nâng vác thủ công sang vận hành, giám sát và kiểm soát chất lượng.
- Tuy nhiên, robot không thay thế toàn bộ nhân sự trong dây chuyền. Nhà máy vẫn cần người cấp vật tư, giám sát vận hành, xử lý lỗi, bảo trì và điều chỉnh chương trình khi thay đổi sản phẩm.
6. Giải pháp robot bốc xếp tự động tại Weldcom
Weldcom cung cấp robot bốc xếp hàng hóa theo nhu cầu thực tế của nhà máy, gồm robot 4 trục và 6 trục cho các công đoạn cấp phôi, xử lý sản phẩm, đóng gói và xếp dỡ hàng hóa. Doanh nghiệp cần được khảo sát sản phẩm, tải trọng, tầm với, tốc độ dây chuyền và mặt bằng để chọn cấu hình phù hợp.
6.1. Robot bốc xếp 4 trục tại Weldcom
Robot bốc xếp 4 trục tại Weldcom phù hợp với các thao tác lặp lại như cấp phôi máy dập, bốc xếp, đóng gói và xử lý hàng hóa theo tuyến cố định. Một số model đang có dữ liệu thông số gồm QJRB15-1, QJRB30-1, QJR130-3100M, QJRB180-1 và QJR260-3100M.
Nhóm này có dải tải trọng từ 15kg đến 260kg theo các model đã nêu. Tùy bài toán sản xuất, Weldcom có thể tư vấn cấu hình theo loại hàng, vị trí gắp, vị trí đặt, tốc độ chu kỳ và yêu cầu kết nối với thiết bị hiện có.
6.2. Robot bốc xếp 6 trục tại Weldcom
Robot bốc xếp 6 trục tại Weldcom phù hợp với bài toán cần chuyển động linh hoạt hơn, chẳng hạn bốc xếp, gắp, xử lý, phân loại, lắp ráp hoặc kết hợp nhiều thao tác trong cùng một chu kỳ. Một số model có dữ liệu liên quan gồm QJR20-1600 và QJR210-1.
QJR20-1600 có tải trọng 20kg và tầm với tối đa 1669mm. QJR210-1 có tải trọng 210kg và tầm với tối đa 2688mm. Doanh nghiệp nên chọn robot 6 trục khi sản phẩm cần xoay hướng, tiếp cận nhiều mặt hoặc vị trí thao tác phức tạp hơn robot 4 trục.
6.3. Quy trình tư vấn và triển khai
Quy trình tư vấn robot bốc xếp tại Weldcom bắt đầu bằng việc khảo sát sản phẩm, tải trọng, kích thước, chu kỳ thao tác và layout hiện tại. Đây là bước quan trọng để xác định robot cần tải trọng bao nhiêu, tầm với bao nhiêu và dùng thiết bị đầu cuối loại nào.
Sau khảo sát, Weldcom đề xuất cấu hình robot 4 trục hoặc 6 trục, thiết kế tay gắp, phương án bố trí băng tải, pallet, tủ điều khiển và vùng an toàn. Bản thiết kế cần phù hợp với mặt bằng thực tế, hướng di chuyển hàng và khả năng vận hành của nhà máy.
Giai đoạn triển khai gồm lắp đặt, chạy thử, nghiệm thu và đào tạo vận hành. Khi sản phẩm thay đổi hoặc dây chuyền cần mở rộng, doanh nghiệp có thể cần cập nhật chương trình, thay thiết bị đầu cuối hoặc điều chỉnh layout để duy trì hiệu quả vận hành.
7. Câu hỏi thường gặp về robot bốc xếp
7.1. Robot bốc xếp có phải robot palletizing không?
Robot bốc xếp và robot palletizing có thể trùng nhau trong một số ứng dụng, nhưng không nên đánh đồng hoàn toàn. Robot palletizing là robot xếp hàng lên pallet, còn robot bốc xếp có phạm vi rộng hơn, gồm cấp phôi, gắp đặt, xử lý sản phẩm, đóng gói và xếp dỡ hàng hóa.
7.2. Robot bốc xếp có cần diện tích lớn không?
Robot bốc xếp cần diện tích đủ cho robot, thiết bị đầu cuối, băng tải, pallet, tủ điều khiển và vùng an toàn. Diện tích cụ thể phụ thuộc tải trọng, tầm với, vị trí lắp đặt, số điểm gắp đặt và layout dây chuyền.
7.3. Robot bốc xếp khác gì băng tải và máy xếp pallet truyền thống?
Băng tải chủ yếu di chuyển hàng theo tuyến cố định, còn robot bốc xếp có thể gắp, nâng, xoay và đặt hàng vào vị trí đã lập trình. So với máy xếp pallet truyền thống, robot linh hoạt hơn khi dây chuyền có nhiều thao tác, nhiều vị trí đặt hàng hoặc cần thay đổi quy cách xếp.
7.4. Robot bốc xếp có kết nối được với máy quấn màng không?
Robot bốc xếp có thể kết nối với máy quấn màng nếu hệ thống được thiết kế đồng bộ với băng tải, vị trí pallet, tín hiệu điều khiển và thiết bị an toàn. Khả năng tích hợp cụ thể cần được khảo sát theo layout và thiết bị thực tế của nhà máy.
7.5. Cách chọn robot bốc xếp phù hợp như thế nào?
Doanh nghiệp cần chọn robot bốc xếp theo loại sản phẩm, tải trọng, kích thước, chu kỳ gắp xếp, tầm với, số trục, kiểu thiết bị đầu cuối, mặt bằng và thiết bị cần kết nối. Robot 4 trục phù hợp thao tác lặp lại đơn giản, còn robot 6 trục phù hợp khi cần hướng tiếp cận linh hoạt hơn.
Robot bốc xếp phù hợp với doanh nghiệp cần tự động hóa thao tác gắp, nâng hạ, cấp phôi, đóng gói hoặc xếp dỡ hàng hóa trong nhà máy. Để chọn đúng cấu hình, doanh nghiệp cần đánh giá sản phẩm, tải trọng, tầm với, tốc độ dây chuyền, thiết bị đầu cuối và mặt bằng lắp đặt.
Weldcom cung cấp các dòng robot bốc xếp 4 trục và 6 trục theo nhu cầu thực tế của từng dây chuyền. Doanh nghiệp cần thêm thông tin hoặc muốn khảo sát giải pháp robot bốc xếp tự động có thể liên hệ Weldcom để được tư vấn chi tiết.