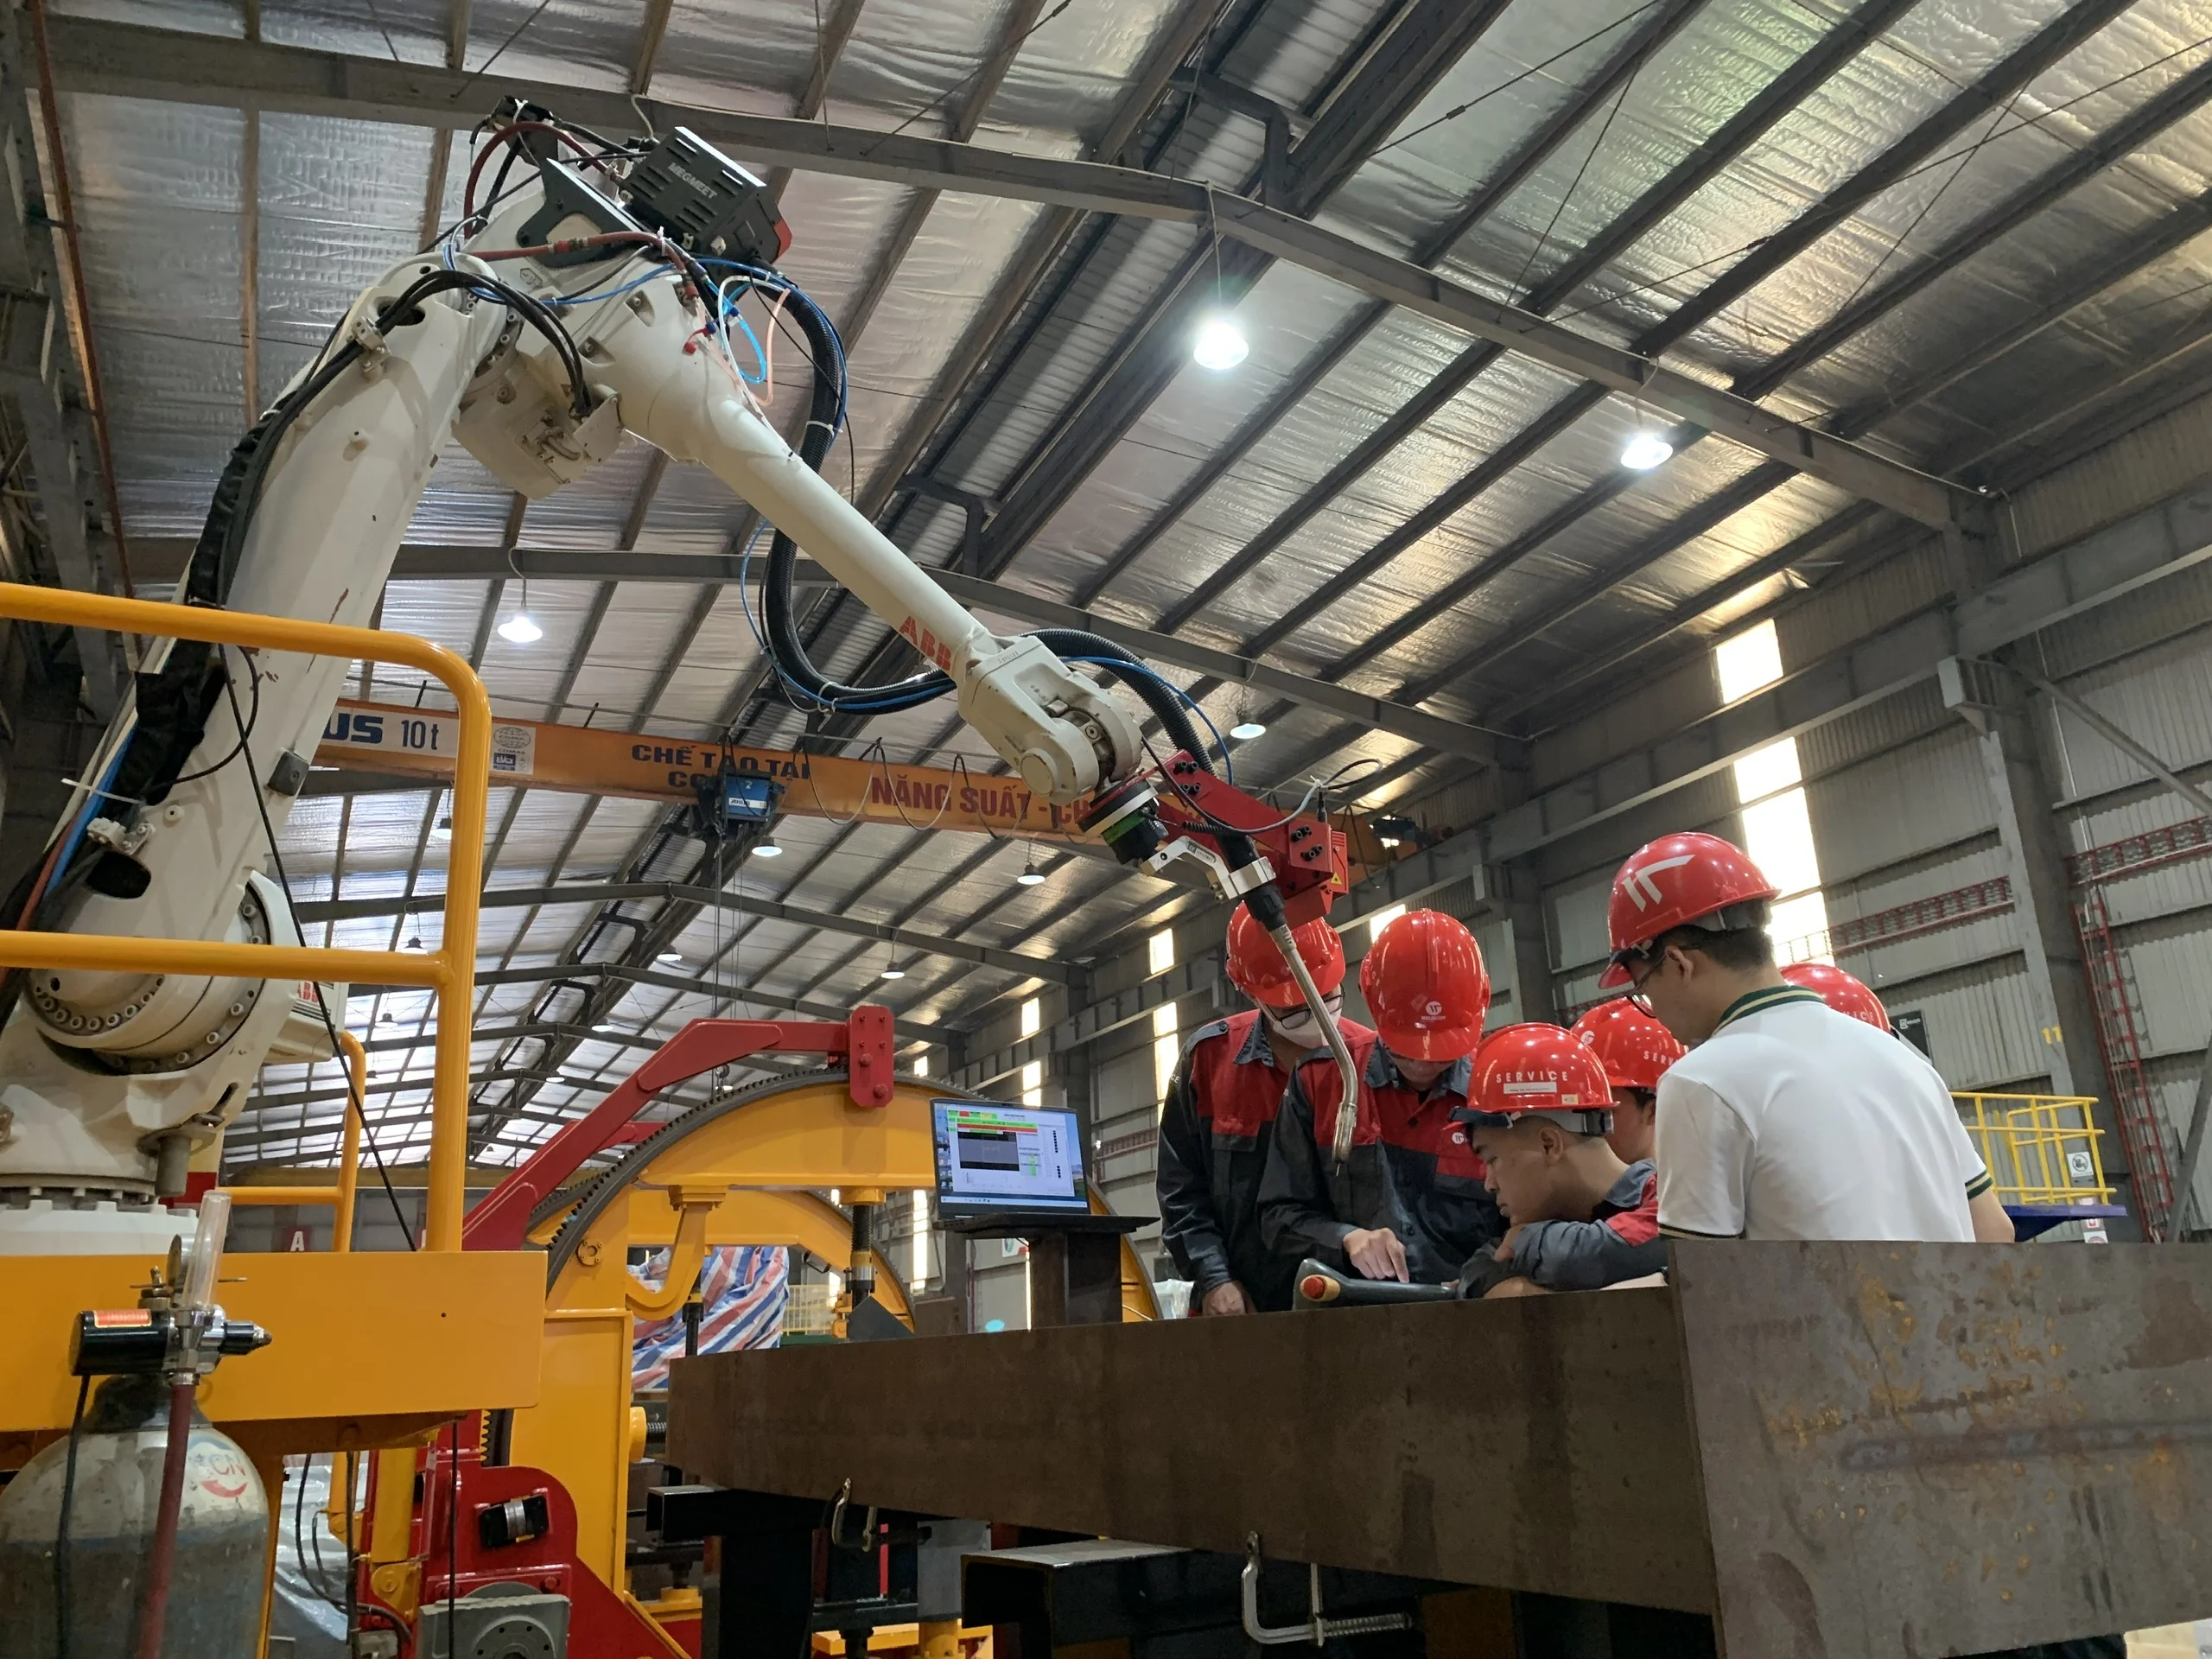
Trạm robot hàn thông minh cantilever 9 trục BRUCO – BOCHU
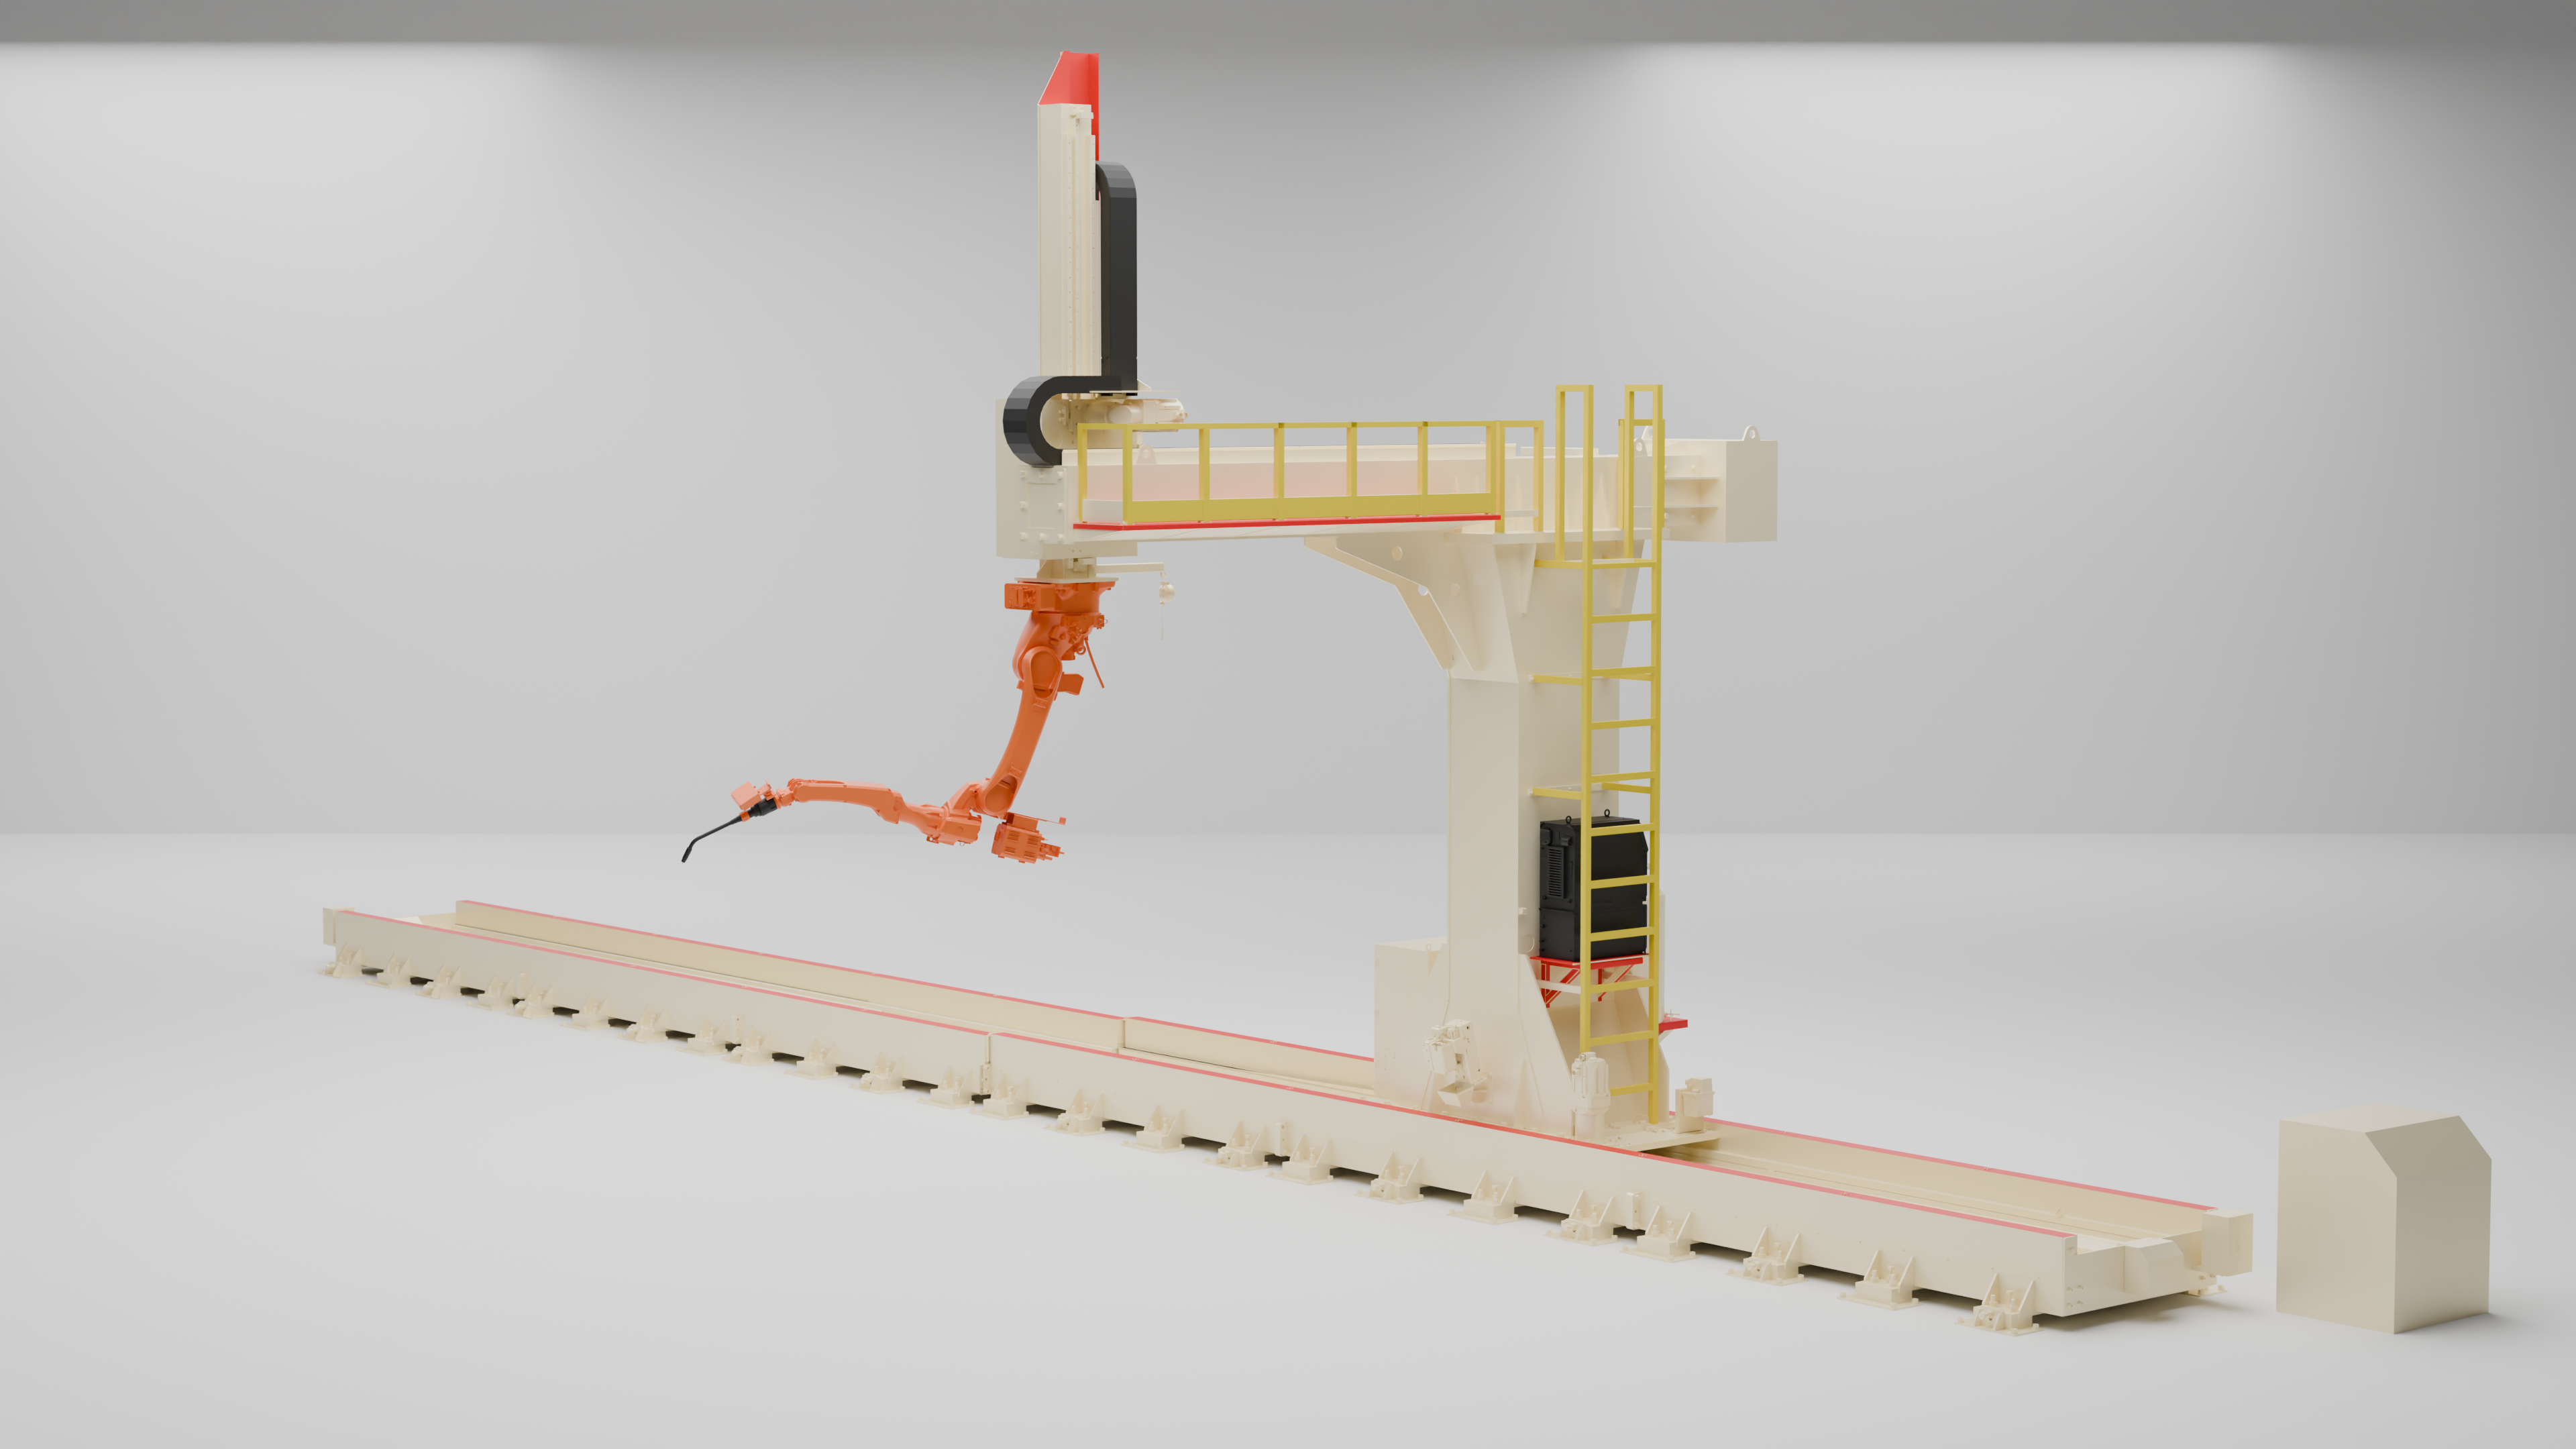
Trạm robot hàn thông minh cantilever 9 trục BRUCO – BOCHU
- Sản phẩm nội địa hóa "Made by Weldcom"
- Cantilever 3 trục X 12 m × Y 2 m × Z 1,2 m, mở rộng không gian hàn cho kết cấu cao như cột hộp, bồn dầu máy biến áp, chân tháp.
- Đáp ứng sản phẩm đa dạng, lô nhỏ trong ngành đóng tàu, cầu và kết cấu thép.
- Không cần dạy điểm, không cần lập trình robot phức tạp
Tính Năng Chính
1. Giới thiệu chung
Trạm robot hàn thông minh cantilever 9 trục là giải pháp hàn MIG/MAG tự động gồm robot hàn 6 trục treo ngược trên hệ cantilever 3 trục X – Y – Z, điều khiển bằng phần mềm hàn thông minh BOCHU FSWELD. Trạm kế thừa đặc điểm của trạm 7 trục, 8 trục và bổ sung trục Z nâng hạ để robot tiếp cận mối hàn ở nhiều độ cao. Nhờ camera 3D góc rộng và laser dải, hệ thống tự tạo chương trình hàn theo chi tiết thực tế, không cần lập trình, không bắt buộc có mô hình 3D và tự kiểm tra va chạm trước khi hàn.
- Cấu hình chính: cantilever BRUCO hành trình X 12 m, Y 2 m, Z 1.2 m; robot QJAR QJR6-2000H treo ngược; nguồn hàn Megmeet Dex2-500MPR mát nước kèm trạm làm sạch súng; camera 3D và laser dải; máy tính công nghiệp với phần mềm BOCHU FSWeld.
- Ứng dụng: cột hộp, dầm H, giá đỡ (kết cấu thép); chân tháp, bồn dầu máy biến áp, khung đỡ (công nghiệp điện); cửa cabin, cụm lắp ráp nhỏ (đóng tàu); kết cấu tấm, dầm hộp (cầu); bàn máy, thân máy.
- Mối hàn: chữ T giữa các tấm, hàn chồng, góc bo tròn, ống với tấm, đối đầu ống – ống, ống – tấm, đối đầu giữa các tấm có rãnh; hàn nhiều lớp nhiều đường, hàn liên tục.
- Phạm vi: tầm làm việc hệ thống 12 × 3 × 1.5 m.
- Vị trí trong dây chuyền: công đoạn hàn hoàn thiện, sau cắt – lắp ráp – hàn đính, trước nắn và sơn.
- Mở rộng: BOCHU hỗ trợ nhiều hãng robot, nguồn hàn và dạng trục ngoài (nội suy đến 18 trục); kết nối giám sát qua BOCHU Smart Screen và đám mây.
- Mặt bằng: 17 m × 7.5 m.
Weldcom nội địa hóa cơ khí – làm chủ tích hợp: Weldcom chế tạo hệ cantilever BRUCO và tự tích hợp robot, nguồn hàn, thị giác, phần mềm BOCHU thành trạm hoàn chỉnh. Nhờ đó Weldcom chủ động cấu hình hành trình và mặt bằng theo nhà xưởng, chủ động lắp đặt, xử lý sự cố và cung ứng linh kiện cơ khí trong nước.
2. Công nghệ và tính năng nổi bật
2.1. Phần mềm BOCHU FSWELD – không dạy điểm, không lập trình
- Nguyên lý: lập trình offline theo mô hình kết hợp thư viện chuyên gia hàn; tự trích xuất đường hàn, khớp thông số, lập quỹ đạo robot và các trục cantilever trên một hệ điều khiển.
- Giá trị: không cần lập trình viên robot; đổi sản phẩm nhanh; chất lượng ổn định không phụ thuộc tay nghề; tự động hiệu chuẩn rút ngắn thời gian dừng máy.
2.2. Chế độ nhập mô hình 3D
- Giá trị: tận dụng bản vẽ thiết kế, chương trình hàn tạo tự động và được kiểm tra trước khi chạy.
2.3. Chế độ mô hình hóa ngược – hàn không cần bản vẽ
- Nguyên lý: camera 3D quét toàn cảnh (nhiều chi tiết cùng lúc) → dựng mô hình từ đám mây điểm → tự trích xuất đường hàn, lập quỹ đạo → mô phỏng → hàn.
- Giá trị: hàn theo chi tiết thực tế kể cả khi không có mô hình 3D hoặc phôi sai lệch so với bản vẽ.
2.4. Hệ thị giác kép: camera 3D góc rộng + laser dải
- Nguyên lý: camera global định vị thô bằng đám mây điểm; laser dải định vị tinh, tìm điểm đầu – cuối đường hàn, chống chói tốt.
- Giá trị: robot tự tìm đúng mối hàn trên từng phôi; giảm yêu cầu đồ gá chính xác. Bề mặt mối hàn cần không phản quang.
2.5. Bám đường hàn theo hồ quang
- Nguyên lý: theo dõi tín hiệu hồ quang để hiệu chỉnh liên tục độ lệch ngang và đứng trong khi hàn; dùng được với hàn lắc hình sin, chữ L, tam giác và đường hàn gốc khi hàn nhiều lớp.
- Giá trị: bù biến dạng nhiệt và sai lệch lắp ráp, bù lệch góc hàn thời gian thực đến 8°; mối hàn bám đúng rãnh, giảm sửa nguội.
2.6. Mô phỏng 1:1 và tự động phát hiện va chạm
- Nguyên lý: FSWELD dựng trạm theo đúng tỷ lệ trong môi trường số, mô phỏng toàn bộ quỹ đạo; kiểm tra camera có đủ không gian quét và mỏ hàn có tiếp cận được mối hàn không.
- Giá trị: tránh va chạm khi chạy chương trình mới; đánh giá trước khả năng hàn chi tiết mới.
2.7. Thư viện quy trình hàn đóng gói sẵn
- Gồm: hàn nhiều lớp nhiều đường tự sinh quỹ đạo; hàn lắc 5 kiểu; hàn góc nghiêng và hàn trần; hàn liên tục; hàn gián đoạn; hàn vị trí lỗ thoát; mồi lại hồ quang; tiếp tục từ điểm dừng; đắp hố hồ quang cuối đường hàn.
- Giá trị: người mới vận hành vẫn hàn ổn định; giảm biến dạng và khuyết tật đầu, cuối đường hàn.
3. THÔNG SỐ KỸ THUẬT
3.1. Thông số chính của trạm WBQ1-C3-12X2Y1.2Z
| Thông số | Giá trị |
|---|---|
| Kiểu trạm | Robot 6 trục treo ngược + cantilever 3 trục X, Y, Z (tổng 9 trục), hàn MIG/MAG |
| Hành trình hữu dụng | X: 12 m; Y: 2 m; Z: 1.2 m |
| Phần mềm / chế độ lập trình | BOCHU FSWeld3800EC / nhập mô hình 3D (STEP, IGS, IFC) hoặc mô hình hóa ngược |
| Diện tích mặt bằng | 17 m × 7.5 m |
| Nguồn điện | Robot 3.4 kVA; nguồn hàn 3 pha AC 380 V ±25%, 23.3 kVA |
3.2. Danh mục thiết bị cấu hình tiêu chuẩn
| STT | Hạng mục | Hãng | Model | SL |
|---|---|---|---|---|
| 1 | Robot hàn | QJAR | QJR6-2000H | 1 |
| 2 | Tủ điều khiển | BRUCO | — | 1 |
| 3 | Hệ cantilever (ray + trục mở rộng treo robot) | BRUCO | X 12 m, Y 2 m, Z 1.2 m | 1 |
| 4 | Nguồn hàn mát nước | Megmeet | Dex2-500MPR | 1 |
| 5 | Trạm làm sạch súng | Arctec | AT01S | 1 |
| 6 | Camera 3D góc rộng / laser dải | BOCHU | BOCHU | 1 / 1 |
| 7 | Máy tính công nghiệp + phần mềm hàn thông minh | BOCHU | FSWeld | 1 |
3.3. Hệ cantilever BRUCO – 3 trục ngoài
Tay đòn chạy trên ray mặt đất theo trục X; robot treo ngược dịch chuyển theo trục Y và nâng hạ theo trục Z; ba trục được điều khiển đồng bộ với 6 trục robot. Trục Z giúp robot giữ tư thế mỏ hàn phù hợp với mối hàn ở nhiều độ cao.
| Thông số | Giá trị |
|---|---|
| Model / số trục | WBQ1-C3-12X2Y1.2Z / 3 |
| Hành trình X / Y / Z | 12 m / 2 m / 1.2 m |
| Sai số | ±0.5 mm |
| Tốc độ tối đa X / Y / Z | 0.23 / 0.3 / 0.18 m/s |
| Môi trường | -10 – 45 °C; độ ẩm 20 – 80% |
3.4. Robot hàn QJAR QJR6-2000H
| Thông số | Giá trị | Thông số | Giá trị |
|---|---|---|---|
| Số trục / tải trọng | 6 / 6 kg | Tầm với | 2.014 mm |
| Độ lặp lại (ISO 9283) | ±0.08 mm | Khối lượng / đế | 230 kg / 330 × 330 mm |
| Phạm vi trục 1 / 2 / 3 | ±175° / +159 ~ -95° / +95 ~ -125° | Tốc độ trục 1 – 3 | 189.1 °/s |
| Phạm vi trục 4 / 5 / 6 | ±183° / +129 ~ -126° / ±360° | Tốc độ trục 4 / 5 / 6 | 378.2 / 378.2 / 974 °/s |
| Mô men trục 4 / 5 / 6 | 28 / 14.4 / 5.1 N.m | Kiểu lắp đặt | Treo ngược trên cantilever |
| Tủ điều khiển | 3.4 kVA; 600 × 480 × 920 mm; 80 kg; IP54 | Bộ truyền động | Tsino Dynatron |
3.5. Nguồn hàn Megmeet Dex2-500MPR mát nước
Nguồn hàn inverter điều khiển số, giao tiếp số với hệ điều khiển trạm. Theo Megmeet: giảm bắn tóe hơn 50% so với hàn truyền thống, hàn xung nhanh tăng tốc độ hơn 20% so với xung thông thường, tỷ lệ mồi hồ quang gần 100%, cảm biến chạm 80 – 400 V
| Thông số | Giá trị |
|---|---|
| Điện áp vào / công suất | 3 pha AC 380 V ±25% / 23.3 kVA |
| Dòng / điện áp ra định mức | 500 A / 39 V |
| Chu kỳ tải / tần số inverter | 100% @ 500 A / 110 kHz |
| Tốc độ cấp dây | 0.5 – 28 m/min |
| Kích thước / khối lượng / bảo vệ | 647 × 291 × 572 mm / 37 kg / IP23S |
3.6. Hệ thống thị giác BOCHU
| Thiết bị | Thông số chính |
|---|---|
| Laser dải BCW600P-E | Cấp nguồn sáng III B; khoảng cách nhìn 450 – 850 mm (tiêu chuẩn 585 mm); tầm nhìn tốt nhất 2D 406 × 339 mm, 3D 212 mm; độ phân giải Y 0.069 – 0.122 mm, Z 0.26 – 0.79 mm; 200 khung hình/giây; IP64; 1.2 kg |
| Camera 3D góc rộng BCW181P | Kích thước 345.1 × 65 × 133.4 mm; tốc độ nhận diện 3 m/s; độ chính xác nhận diện ±5 mm; tái dựng hình 3D bằng đám mây điểm |
3.7. Trạm làm sạch súng Arctec AT01S
Tự động làm sạch xỉ trong chụp khí, phun dung dịch chống bám và cắt dây hàn, giúp duy trì khí bảo vệ khi hàn liên tục và giảm thao tác vệ sinh thủ công.
| Thông số | Giá trị |
|---|---|
| Áp suất khí nén | 6 bar (vận hành 6 – 8 bar); tiêu thụ khoảng 400 L/min |
| Điện áp vận hành | 10 – 30 V DC; công suất 2.8 W |
| Bình dung dịch / thời gian cắt dây | 0.5 L / 1 s |
3.8. Tiêu chuẩn và tùy chọn
| Hạng mục | Tiêu chuẩn | Tùy chọn (QLSP xác nhận) |
|---|---|---|
| Hành trình trục ngoài | X 12 m × Y 2 m × Z 1.2 m | Thiết kế theo yêu cầu |
| Robot / nguồn hàn | QJAR QJR6-2000H / Megmeet Dex2-500MPR | Hãng khác được BOCHU hỗ trợ |
| Phần mềm | FSWeld3800EC | BOCHU Smart Screen; kết nối đám mây |
Xin liên hệ với chúng tôi!